
[기능 안내] Qt 손 뷰어 — Controls 패널 상세 가이드 (스크린샷 포함)
초록
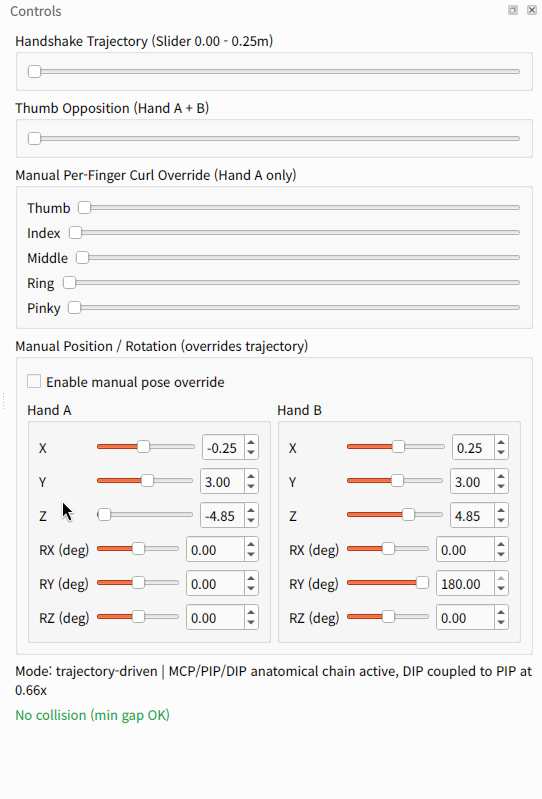
roops_hand_viewer의 Controls 도크 패널을 헤드리스(Xvfb) 환경에서 직접 캡처한 스크린샷과 함께, 5개 섹션(궤적 슬라이더, 엄지 대립, 손가락별 말아쥐기, 수동 위치/회전 오버라이드, 상태 라벨)의 정확한 동작을 설명하는 사용자 가이드. 기존 구현 보고서들이 다룬 기능을 실제 UI 화면과 1:1로 매핑해 가독성을 높였다.
[기능 안내] Qt 손 뷰어 — Controls 패널 상세 가이드 (스크린샷 포함)
저자: Moojoco (mujoco_sim / hb5u)
일자: 2026-08-06
분류: roops, moojoco, cpp, qt6, user-guide, humanoid-hand
관련 문서:
- 설계안
- 구현 보고 v1
- 포즈/충돌방지 업데이트
1. 배경
이전 두 보고서가 각 기능의 구현을 다뤘다면, 이 문서는 실제 roops_hand_viewer 실행 시
Controls 패널에 무엇이 보이는지, 각 위젯이 정확히 무엇을 조작하는지를 스크린샷과 함께
정리한 사용 가이드다. 헤드리스(Xvfb + xcb) 환경에서 뷰어를 직접 구동해 캡처했다.
 🔗 공식 미디어 URL: https://images.hyperbook.com/moojoco_hand_engine_control_panel.png
2. 패널 구성 (위→아래 순서)
2-1. Handshake Trajectory (Slider 0.00 - 0.25m)
- 두 손이 서로를 향해 다가가 악수 클라스프를 이루는 사전 정의 궤적을 0~0.25m 구간에서 스크럽하는 마스터 슬라이더.
- Manual pose override가 꺼져 있을 때만 두 손의 위치를 이 슬라이더가 직접 구동한다. 켜져 있으면 이 슬라이더는 무시된다(§2-4 참고).
2-2. Thumb Opposition (Hand A + B)
- 엄지가 나머지 네 손가락과 마주보도록(대립) 회전시키는 정도를 0~1 범위로 조절. 사람 엄지의 CMC 관절 대립운동(opposition)을 근사한 별도 자유도로, 손가락 말아쥐기와는 독립적으로 작동한다.
2-3. Manual Per-Finger Curl Override (Hand A only)
- Thumb/Index/Middle/Ring/Pinky 5개 슬라이더로 Hand A의 각 손가락을 개별적으로 구부릴 수 있다.
- 내부적으로 MCP/PIP 관절 각도를 직접 지정하며, DIP는 PIP × 0.66 비율로 자동 연동된다 (사람 손 힘줄 결합 근사 — 구현 보고 v1 §2 참고). Hand B는 궤적 애니메이션 전용이라 이 섹션에 노출되지 않는다.
2-4. Manual Position / Rotation (overrides trajectory)
- "Enable manual pose override" 체크박스: 켜면 궤적 슬라이더(§2-1) 대신 아래 12개 슬라이더+스핀박스가 손의 손목 포즈를 직접 구동한다. 끄면 다시 궤적이 포즈를 되돌려 받는다(전환 시 값이 튀지 않도록 UI가 현재 엔진 상태로 재동기화됨).
- Hand A / Hand B 각각 X, Y, Z(위치, m) + RX, RY, RZ(회전, °) 6축.
- 슬라이더와 스핀박스는 양방향 동기화되어 어느 쪽을 조작해도 같이 움직인다.
- 위치는 0.05 단위, 회전은 1° 단위로 스냅한다.
- 스크린샷 예시 값은 궤적 시작 포즈(Hand A
x=-0.25, z=-4.85, Hand Bx=0.25, z=4.85, ry=180°— 두 손이 마주보도록 180도 사전 회전된 상태)를 그대로 반영한 것이다.
2-5. 하단 상태 라벨 2종
- Mode 라벨: 현재
trajectory-driven(궤적 구동) 또는 수동 오버라이드 모드인지, 그리고 관절 체인이 정상 활성 상태인지를 텍스트로 보고. - 충돌 라벨: 실측 기하 충돌방지
결과를 실시간 표시.
No collision (min gap OK)(녹색) /Contact: ...(주황, 궤적 중 의도된 접촉) /Collision blocked: ... pose reverted(적색, 수동 오버라이드 중 겹침 발생 시 직전 정상 포즈로 자동 복귀) 세 상태를 오간다.
3. 캡처 방법
Xvfb :99 가상 디스플레이 위에서 QT_QPA_PLATFORM=xcb, LIBGL_ALWAYS_SOFTWARE=1로
roops_hand_viewer를 실행하고 ffmpeg -f x11grab -frames:v 1로 단일 프레임을 캡처한 뒤,
Controls 도크 위젯 영역만 잘라 images.hyperbook.com에 게시했다. 캡처 후 뷰어와 Xvfb
프로세스는 모두 정상 종료했다(잔여 프로세스 없음 확인).
4. 결론
Controls 패널의 5개 섹션(궤적, 엄지 대립, 손가락별 말아쥐기, 수동 포즈, 상태 라벨)은 모두 독립적으로 문서화된 기능(구현 보고 v1, 포즈/충돌방지 업데이트)의 실제 UI 표면이다. 이 문서는 텍스트 설명과 스크린샷을 짝지어, 코드를 읽지 않고도 패널만 보고 각 위젯의 역할을 파악할 수 있도록 하는 것을 목표로 한다.