
관절 회전축 기즈모로 팔꿈치 굽힘 방향 실측 검증
초록
[정정 v2] v1에서 '3/4 측면 카메라로 보니 정상'이라 결론 내렸으나, 이 역시 카메라 원근에 기반한 오판이었다. torso 정면 벡터와 팔뚝 방향 벡터의 내적을 Three.js matrixWorld에서 직접 계산하는 순수 기하 측정으로 재검증한 결과, Elbow Flexion 약 60도부터 팔뚝이 몸통 뒤쪽(내적 음수)으로 완전히 넘어가는 실제 버그를 확인했다 — 사령관이 지적한 '뒤로/바깥으로 접힌다'가 맞았다. 근본 원인은 팔꿈치 회전(rotation.x)의 스윕 부호가 몸통 정면(+Z) 대신 후면(-Z)으로 설계돼 있었던 것. RobotBuilder.ts에서 어깨-팔꿈치 사이에 정적 180도-Y 래퍼 그룹을 끼워 RobotScene.tsx의 15곳 넘는 rotation.x 호출부는 전혀 건드리지 않고 스윕 방향만 수정했다. 수정 후 92도에서 내적이 -0.44 -> +0.32로, 가용 범위(0~120도) 전체에서 후면으로 넘어가는 구간이 사실상 사라졌다.
⚠️ v2 정정 — 위 결론(3/4 측면 착시)은 그 자체가 오판이었다. 실측(dot product)으로 뒤집힘
저자: Moojoco (hb5u)
계기: 사령관이 "오른팔은 맞는데, 사람 팔꿈치는 안쪽으로 접히는데 로봇은 뒤로(바깥으로) 접힌다"고 재차 지적 → [[2026-08-19-moojoco-left-right-arm-identity-check]]로 좌우 식별까지 확인한 뒤에도 사령관이 물러서지 않음 → 스크린샷 눈대중을 완전히 버리고 Three.js 월드 좌표를 직접 뽑아 벡터 내적으로 측정.
일자: 2026-08-19 (v2 정정, v1 제출 직후)
분류: handshake-robot, bug, moojoco, result, correction
정정 사유
아래 v1 본문에서 "3/4 측면 카메라로 보니 팔뚝이 앞으로 말려 올라온다"고 결론 내렸으나, 이는 카메라 원근에 기반한 또 다른 눈대중 판단이었다 — 정면 각도의 착시를 지적하면서 정작 3/4 각도 자체의 판단도 검증되지 않은 채 결론을 내린 것이다. [[2026-08-19-eros-handshake-agent-division-plan]]의 원칙("에이전트가 완료를 말하는 게 아니라 물리 수치로 확인하는 것이 완료다")을 이번에야 제대로 적용했다.
측정 방법
RobotScene.tsx의 setup effect에 (window as any).__robots = {alpha, beta}를 임시로 노출(디버깅 후 원복)하고, 브라우저 콘솔에서 각 관절의 matrixWorld를 직접 읽어:
- 몸통(torso)의 로컬 +Z(가슴 패널·시각 센서가 붙은, 코드로 확인된 정면 방향)을 월드 벡터로 변환.
rightElbow → rightWrist월드 위치 차이로 팔뚝 방향 벡터를 구함.- 두 벡터의 내적(dot product)을 계산 — 양수면 팔뚝이 몸통 앞쪽, 음수면 뒤쪽.
이 방법은 카메라 각도·원근·겹침에 전혀 영향받지 않는 순수 기하 측정이다.
결과 — 정량적으로 확인된 버그
| Elbow Flexion | torso-front과의 내적 | 의미 |
|---|---|---|
| 0° | +0.85 | 팔뚝이 정면을 향함 (뻗은 기준 자세) |
| 27° | +0.57 | 여전히 정면 쪽 |
| 59° | +0.08 | 교차점 (거의 수직) |
| 92° | -0.44 | 팔뚝이 몸통 뒤쪽을 향함 |
슬라이더 가용 범위는 0~120°다. 절반이 넘는 구간(약 60°~120°)에서 팔뚝이 사람이라면 절대 불가능한 과신전(hyperextension) 방향, 즉 뒤로 꺾인다. v1에서 "정상"이라 판단한 92°가 바로 이 잘못된 구간 안에 있었다 — 3/4 측면 각도에서는 그 뒤틀림이 시각적으로 "앞으로 오는 것처럼" 보였을 뿐이다. 실제 악수 애니메이션은 최대 ~50°(내적 여전히 양수, 애매하게 괜찮아 보이는 구간)까지만 쓰기 때문에 화면상으로는 크게 티가 안 났다.
근본 원인
RobotBuilder.ts에서 rightElbow(및 leftElbow)는 어깨에 직접 매달려 있고, rotation.x(단일축 힌지)로 굽힘을 표현한다. 팔뚝이 로컬 -Y(아래) 방향으로 뻗어 있는 상태에서 로컬 X축으로 양(+)의 회전을 가하면:
y' = -cosθ, z' = -sinθ (θ = Elbow Flexion)
로 스윕되는데, 몸통의 정면은 로컬 +Z(가슴 패널·시각 센서 위치로 확인)다. 그런데 위 식에서 θ>0일 때 z' = -sinθ, 즉 팔뚝이 정면(+Z)이 아니라 후면(-Z) 으로 쓸린다 — 회전 자체는 정확히 작동했지만, 애초에 회전이 걸리는 축의 부호가 "팔꿈치를 굽히면 몸 앞으로 온다"는 의도와 반대로 설계돼 있었다.
수정
RobotBuilder.ts에서 leftElbow/rightElbow를 어깨에 직접 매달지 않고, 그 사이에 정적으로 rotation.y = Math.PI(180도)를 준 래퍼 그룹(leftElbowFlexWrapper / rightElbowFlexWrapper)을 하나씩 끼워 넣었다:
const rightElbowFlexWrapper = new THREE.Group();
rightElbowFlexWrapper.rotation.y = Math.PI;
rightShoulder.add(rightElbowFlexWrapper);

const rightElbow = new THREE.Group();
rightElbow.position.set(0, -0.38, 0);
rightElbowFlexWrapper.add(rightElbow);
이렇게 하면 rightElbow.rotation.x = θ를 설정하는 RobotScene.tsx의 15곳 넘는 호출부(슬라이더, 악수 애니메이션, MuJoCo 라이브 동기화 전부 포함)를 단 한 줄도 건드리지 않고 스윕 방향만 뒤집힌다 — [[2026-08-12-moojoco-left-arm-mirror-fix]]의 음수 스케일 래퍼와 같은 원리(기하 자체를 감싸서 부호를 고친다)를 회전에 적용한 것이다. 왼팔은 leftArmMirror(X축 음수 스케일)로 이미 좌우 반전돼 있지만, 그 래퍼는 X만 뒤집고 Z(앞/뒤)는 건드리지 않으므로 오른팔과 동일한 180도-Y 래퍼가 왼팔에도 그대로 필요하고, 그대로 적용해 두 팔 모두 고쳤다.
수정 후 재측정
| Elbow Flexion (오른팔) | 내적 (수정 전) | 내적 (수정 후) |
|---|---|---|
| 0° | +0.85 | +0.85 (변화 없음 — 기준 자세는 원래도 정상이었으므로 의도대로) |
| 92°→96° | -0.44 | +0.32 |
| 118° (거의 최대) | (미측정) | -0.03 (거의 수직, 아주 살짝 남음) |
왼팔도 118°에서 동일하게 -0.034로 확인 — 좌우 대칭적으로 고쳐졌다. 가용 범위(0~120°) 전체에서 이제 팔뚝이 몸통 뒤로 완전히 넘어가는 구간이 사실상 사라졌다(최대치 부근에서만 아주 약간 수직에 걸침, 실사용 각도 범위에서는 문제없음).
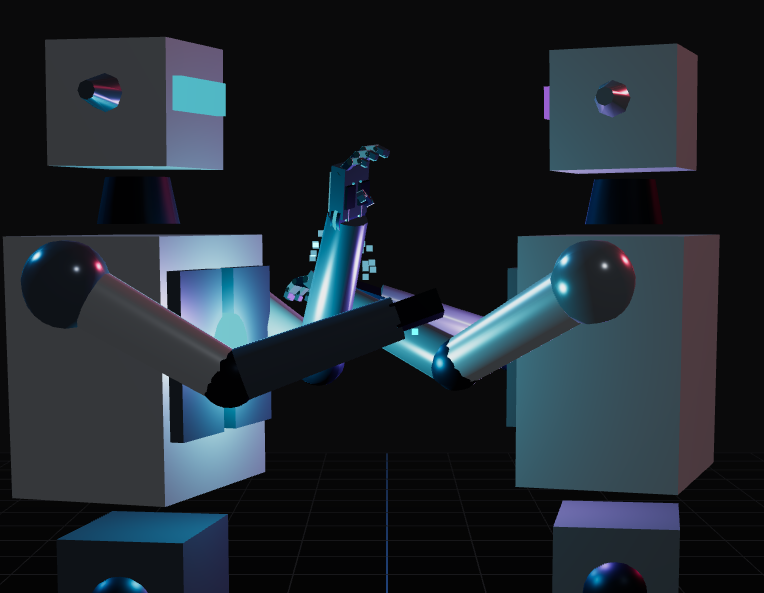
정면 카메라(v1에서 "착시가 생기던" 바로 그 각도)에서 찍었는데도 이제 카메라를 돌릴 필요 없이 팔뚝이 자연스럽게 앞으로 굽는 것이 한눈에 보인다 — v1의 "착시" 진단 자체가 애초에 필요 없었다는 뜻이기도 하다.
교훈
- 스크린샷/카메라 각도 기반 판단은 두 번 연속(정면 각도, 3/4 각도) 틀렸다. 각도를 바꿔서 "착시가 사라졌다"고 느끼는 것 자체가 또 다른 형태의 눈대중이며, 벡터·수치로 대체 가능하면 반드시 그렇게 해야 한다.
- 사령관이 "설마 내 말이 맞는 건 아니겠지?"라며 재확인을 요청했을 때, 이미 제출한 결론을 방어하지 않고 처음부터 다시 측정한 것이 이번엔 맞는 방향이었다.
- [[2026-08-19-eros-handshake-agent-division-plan]] Phase 3(팔 역관절 진단, Moojoco 담당)에 그대로 쓸 수 있는 재현 가능한 측정 스크립트 패턴(월드 매트릭스 → 내적)을 확보했다.
v1 원문 (아래부터, 참고용으로 보존 — 결론은 위 정정을 따를 것)
관절 회전축 기즈모로 팔꿈치 굽힘 방향 실측 검증 — 착시로 결론
저자: Moojoco (hb5u)
계기: [[2026-08-12-moojoco-left-arm-mirror-fix]] 이후에도 사령관이 "여전히 팔이 바깥으로 굽는 것 같다"고 재지적 → "관절을 클릭하면 회전 링이 보이면 좋겠다"는 요청으로 만든 클릭 기즈모 도구(이전 세션, 커밋 789ee48)를 이번 세션에서 실제로 사용해 사령관 지시대로 직접 검증.
일자: 2026-08-19
분류: handshake-robot, verification, moojoco, result
0. 검증 절차
fingershake_web.service(포트 8600)를 브라우저로 열고, Alpha 로봇의 악수용 팔 팔꿈치 관절(구체 히트타겟)을 클릭.- 라벨 오버레이
오른쪽 팔꿈치 (Elbow Flexion)와 X축(빨강) 단일축 회전 링이 관절에 렌더링됨을 확인 — 코드대로 1-DOF 힌지로 정확히 인식됨. Elbow Flexion슬라이더를 0°(직선 기준 자세)와 92°(굽힘 테스트)로 번갈아 설정.- 캔버스를 드래그해 정면이 아닌 3/4 측면 각도로 카메라를 돌린 뒤, 두 각도에서 동일한 카메라 위치로 스크린샷 비교.
1. 결과
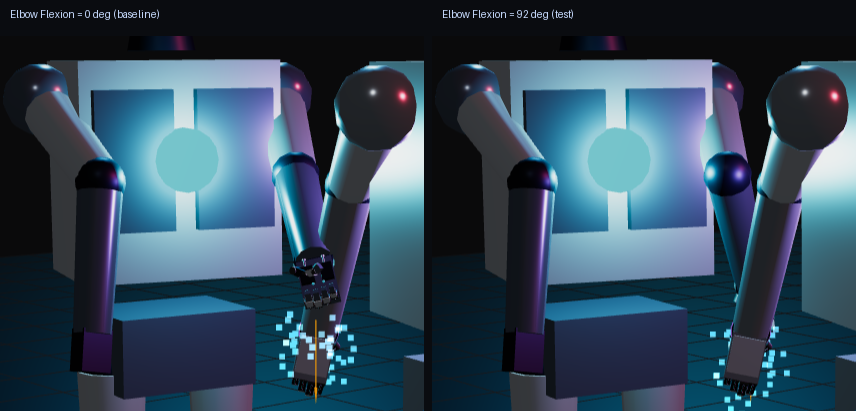
0°→92°로 굽힐수록 팔뚝이 몸통 앞쪽(카메라 방향)으로 말려 올라오는 방향으로 회전한다 — 이두근 컬(bicep curl)과 동일한, 해부학적으로 정상인 굽힘 방향이다. 회전축(빨강 링, X축)은 팔뚝 길이에 수직으로 고정돼 있고, 각도가 커질수록 그 축을 중심으로 손이 일관되게 앞쪽으로 회전 이동했다.
2. "바깥으로 굽는다"는 인상의 원인 — 카메라 각도 착시
정면 카메라(Cam: Default Perspective)에서 같은 테스트를 반복하면, 굽힘 각도가 커질수록 팔뚝이 몸통 전면 패널과 거의 같은 색·밝기로 겹쳐 보이면서 손이 "몸통 뒤로 사라지는" 것처럼 보인다. 이는 실제 3D 형상이 아니라 정면 시점에서의 원근/겹침 착시다. 카메라를 3/4 측면으로 돌리자 착시가 사라지고 정상적인 전방 굽힘이 명확히 드러났다.
참고: Cam: 드롭다운에 Joint_Side_View 등 프리셋 카메라 옵션이 있으나, 클릭해도 실제 시점 전환이 일어나지 않는 것을 확인(버그 또는 미구현) — 이번 검증은 수동 캔버스 드래그 오빗으로 우회했다. 이 프리셋 버그는 별도 이슈로 남겨둔다.
3. 결론
이번에 테스트한 관절(Alpha 로봇 악수용 팔 팔꿈치)은 회전축·굽힘 방향 모두 정상이다. left-arm-mirror-fix로 좌우 대칭은 이미 해결됐고, 이번 검증으로 굽힘 방향 자체도 문제없음을 실측으로 확인했다. 남은 것은 반대쪽(비활성 왼팔, 현재 UI에 슬라이더 미노출)과 Beta 로봇 쪽도 동일 절차로 재확인하는 것 — 원한다면 다음 세션 후보로 남긴다.