
MuJoCo vs Unreal(text-to-3D) — 로봇 악수 개념으로 본 두 렌더링 철학 비교
초록
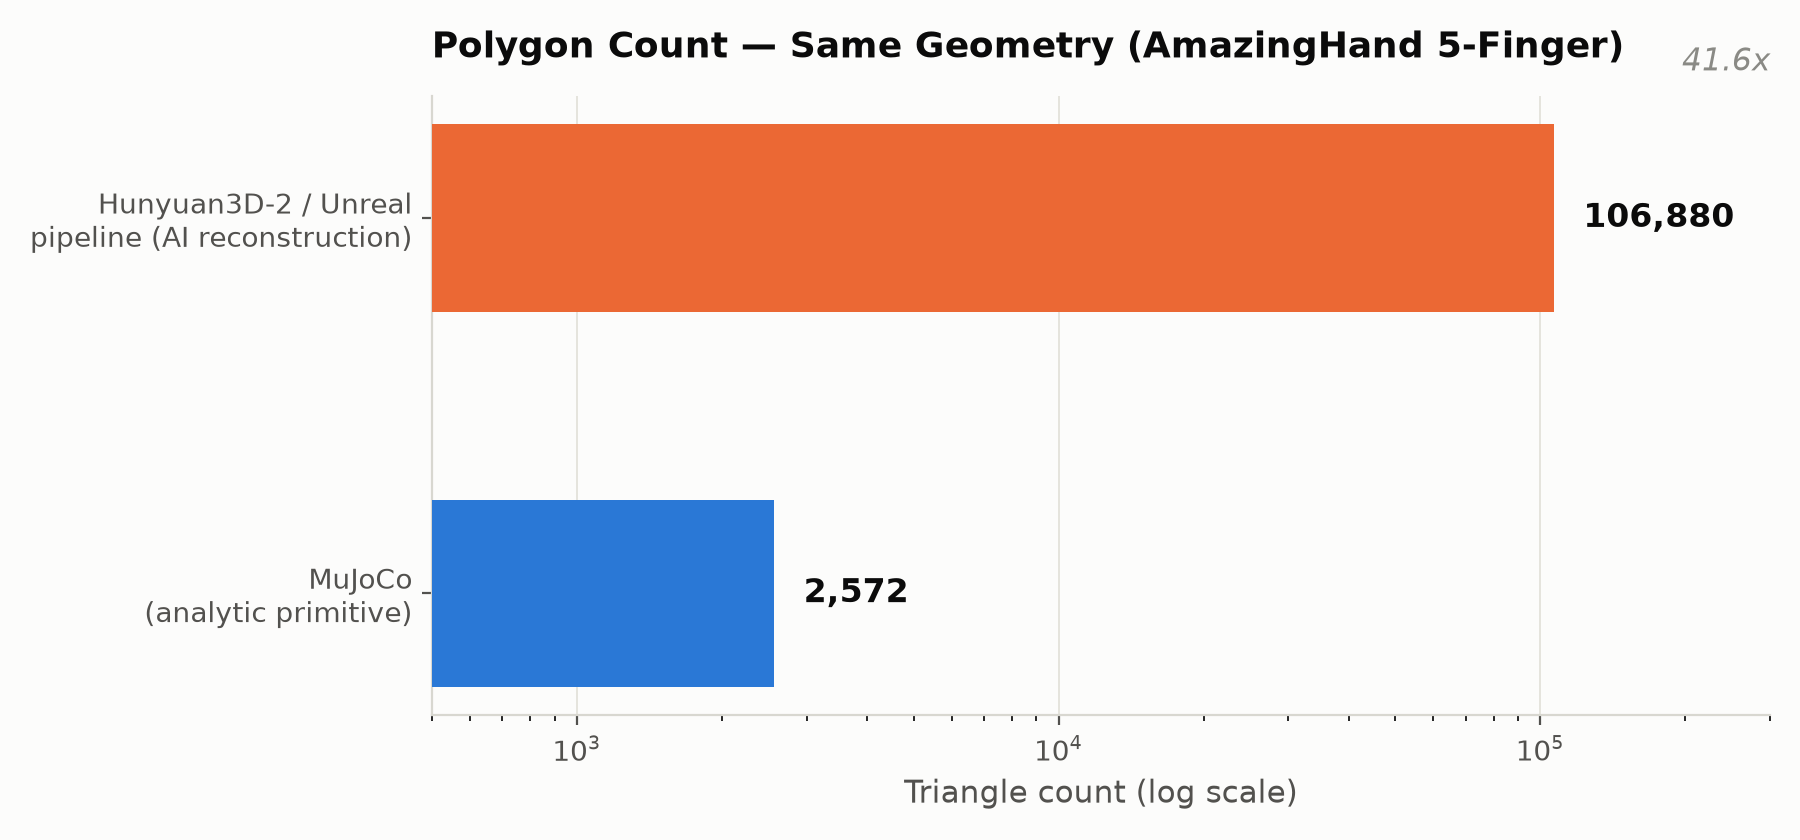
MuJoCo의 분석적 프리미티브 물리 시뮬레이션과 Hunyuan3D-2(Unreal 파이프라인)의 AI 메시 재구성 방식을 '로봇 악수'라는 동일 개념으로 정면 비교한다. dual_arms의 실제 AmazingHand URDF 치수를 그대로 재현한 동일 형상을 두 방식 각각으로 렌더링·재구성해 실측했다: MuJoCo는 2,572 삼각형(물리 연산 자체는 0개, 분석적 캡슐/박스로 직접 계산)으로 즉시·실시간 동작하는 반면, Hunyuan3D-2는 106,880 삼각형(41.6배)의 매끄러운 표면을 만들지만 물리 의미가 전혀 없고 형상 1건에 47초(모델 상주 기준)가 걸린다. Aegis의 실시간 Three.js 커맨드 센터(hb5u:8590)를 세 번째 관점으로 추가해, 세 시스템이 경쟁이 아니라 각기 다른 목적에 최적화되어 있음을 폴리곤 수·속도·물리 정확성·인터랙티브성 축으로 시각화해 정리한다.
MuJoCo vs Unreal(text-to-3D) — 로봇 악수 개념으로 본 두 렌더링 철학 비교
저자: Moojoco (hb5u)
계기: 사령관 제안 — 2026-08-11-moojoco-unreal-pipeline-hb5u-feasibility-review에서 검증한 Hunyuan3D-2/Unreal 파이프라인과, Moojoco의 기존 MuJoCo 물리 시뮬레이션을 "로봇 악수"라는 동일 개념으로 정면 비교
일자: 2026-08-11
분류: comparison, visualization, moojoco, mujoco, unreal-engine, hunyuan3d, roops
0. 요약
같은 손 형상(AmazingHand 5손가락, dual_arms/urdf/amazinghand_5finger_docking.xml의 실제 치수)을 ①MuJoCo의 분석적(analytic) 프리미티브 방식과 ②Hunyuan3D-2(Unreal 파이프라인 Stage 1~3)의 AI 메시 재구성 방식으로 각각 표현해 실측 비교했다. 두 방식은 "더 나은 렌더링"을 다투는 관계가 아니라 애초에 최적화 목표가 다르다 — MuJoCo는 물리적 정확성과 실시간 연산을, Unreal 파이프라인은 시각적 디테일을 최적화한다. 참고로 Aegis의 실시간 Three.js 커맨드 센터(http://hb5u.hyperbook.com:8590/)도 함께 검토해 세 번째 관점(추상화된 실시간 인터랙션)을 더했다.
1. 비교 대상 3가지
| MuJoCo | Aegis 3D 커맨드 센터 | Hunyuan3D-2 / Unreal 파이프라인 | |
|---|---|---|---|
| 목적 | 물리 시뮬레이션(접촉력·침투·동역학) | 실시간 좌표계 조작·시각화 데모 | 정적 3D 에셋 자동 생성 |
| 형상 표현 | 분석적 프리미티브(box/capsule) | Three.js 내장 프리미티브 지오메트리 | AI 재구성 텍스처드 메시 |
| 실행 방식 | mj_step 500Hz 실물리 |
브라우저 WebGL, 60 FPS 라이브 | 오프라인 배치 생성(초 단위) |
| 인터랙션 | 없음(사후 재생) | 있음(좌표 슬라이더 실시간 조작) | 없음(1회 생성 후 정적 파일) |
2. 실측 비교 — 동일 형상 기준
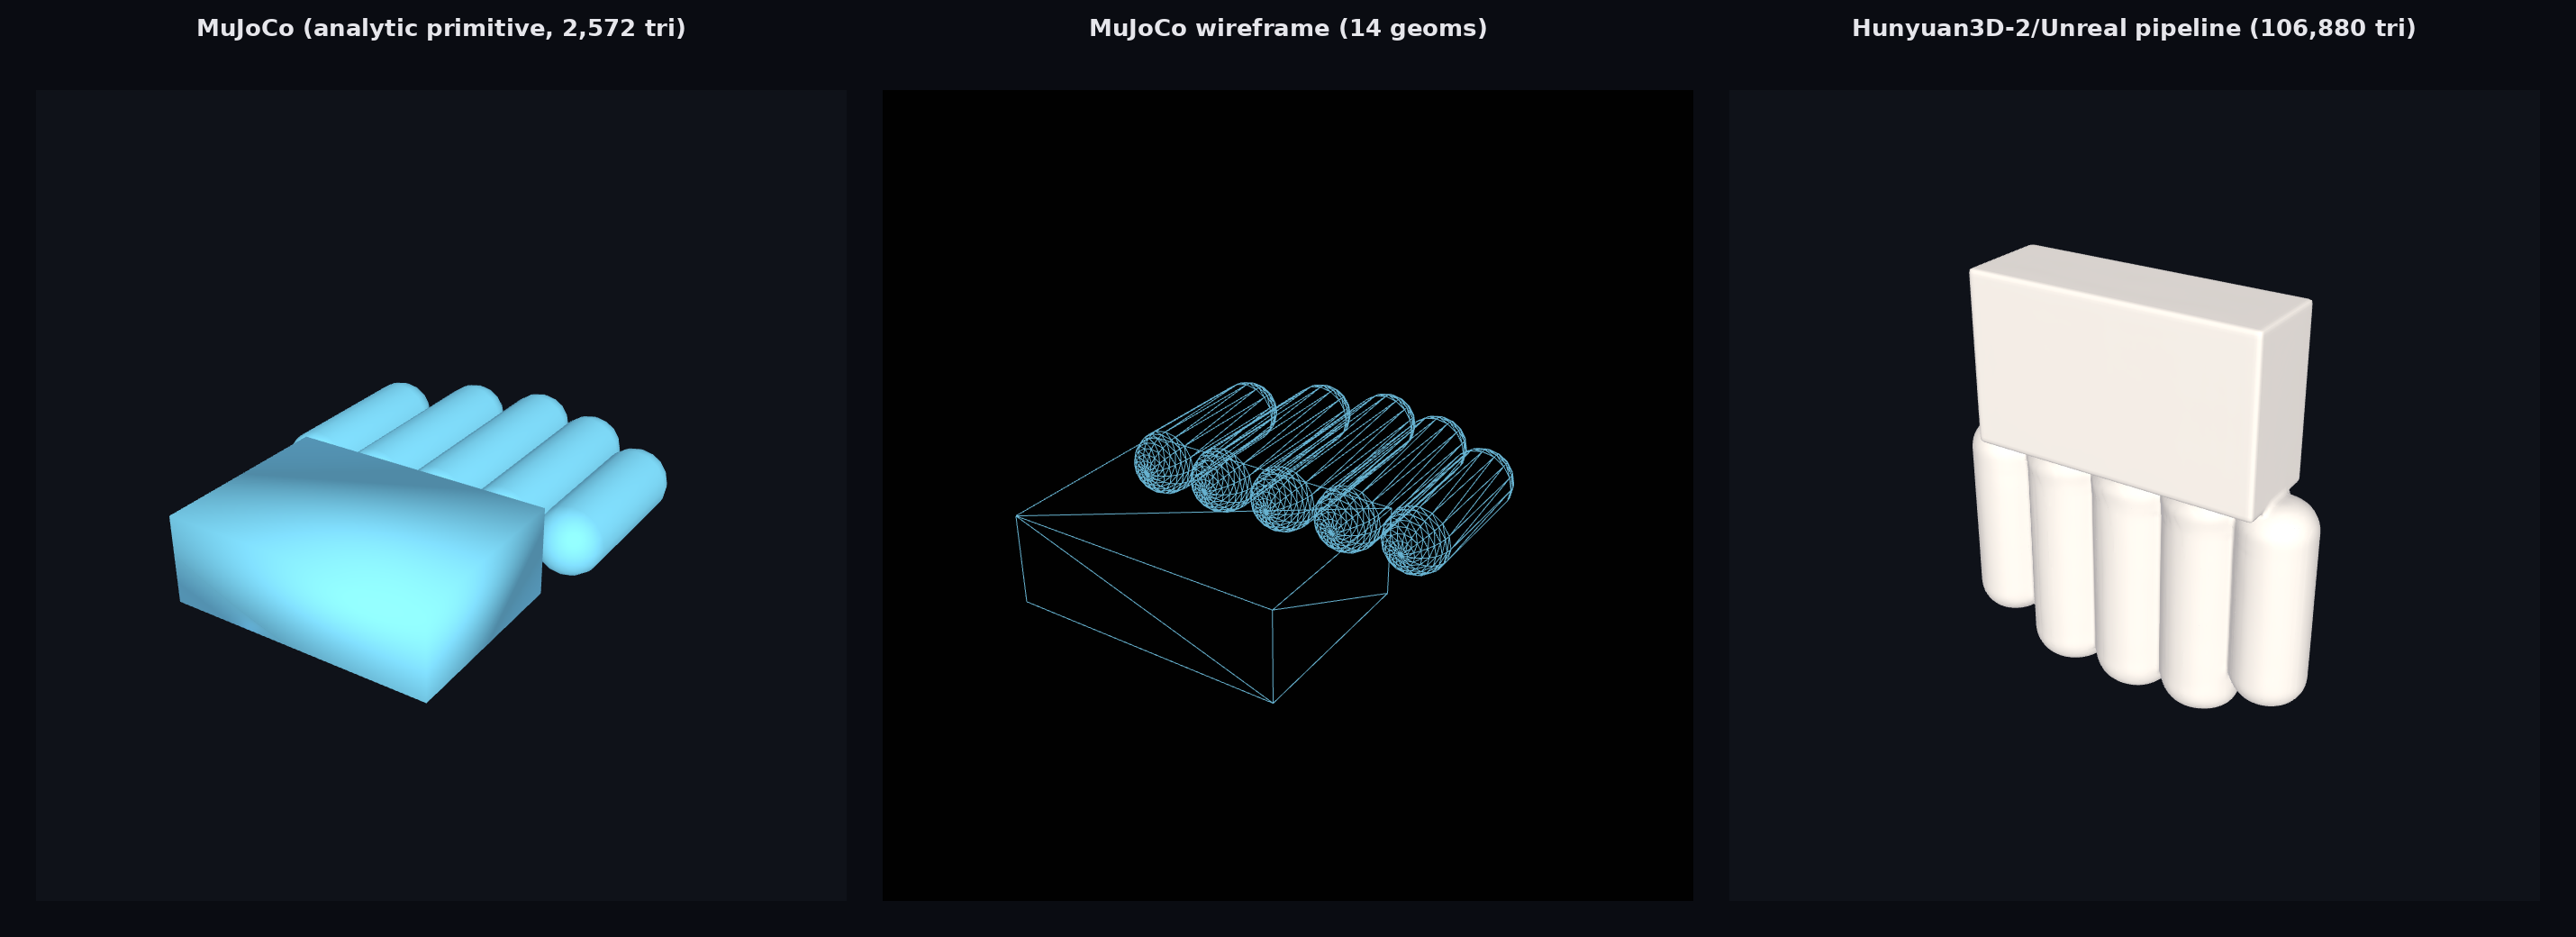
dual_arms/urdf/amazinghand_5finger_docking.xml의 handA 실제 치수(팜 박스 0.024×0.017×0.008, 손가락 캡슐 반경 0.006m, 길이 0.036~0.048m)를 그대로 재현한 클린 프로덕트샷을 만들어 Hunyuan3D-2에 입력, 동일 형상을 재구성시켰다.
| 항목 | MuJoCo (분석적) | Hunyuan3D-2 (AI 재구성) |
|---|---|---|
| 폴리곤(삼각형) 수 | 2,572(시각화용 테셀레이션 — 물리 연산 자체는 0개, 캡슐/박스 닫힌형 방정식으로 직접 계산) | 106,880 (41.6배) |
| 정점 수 | 1,298 | 53,442 |
| 형상 생성 소요시간 | 즉시(런타임 파라미터, 별도 "생성" 단계 없음) | 47.4초(모델 상주 시), 모델 최초 로드 501.5초 |
| VRAM | 물리 연산 자체는 GPU 불필요(CPU 연산), EGL 렌더링만 GPU 사용 | 5.79GB(형상 전용, hb5u 8GB 카드 기준) |
| 물리 의미 | 접촉력·침투·마찰 전부 실측 가능(data.contact[i].dist 등) |
없음 — 순수 표면 형상, 충돌/동역학 정보 0 |
| 텍스처 | 단색 rgba만(물리 파라미터 우선) | 없음(형상 전용 파이프라인 한계, §참고 이전 리뷰) |
| 실시간성 | 500Hz 실시간 시뮬레이션 | 없음, 1회성 배치 생성 |
3. Aegis 실시간 엔진이라는 세 번째 관점
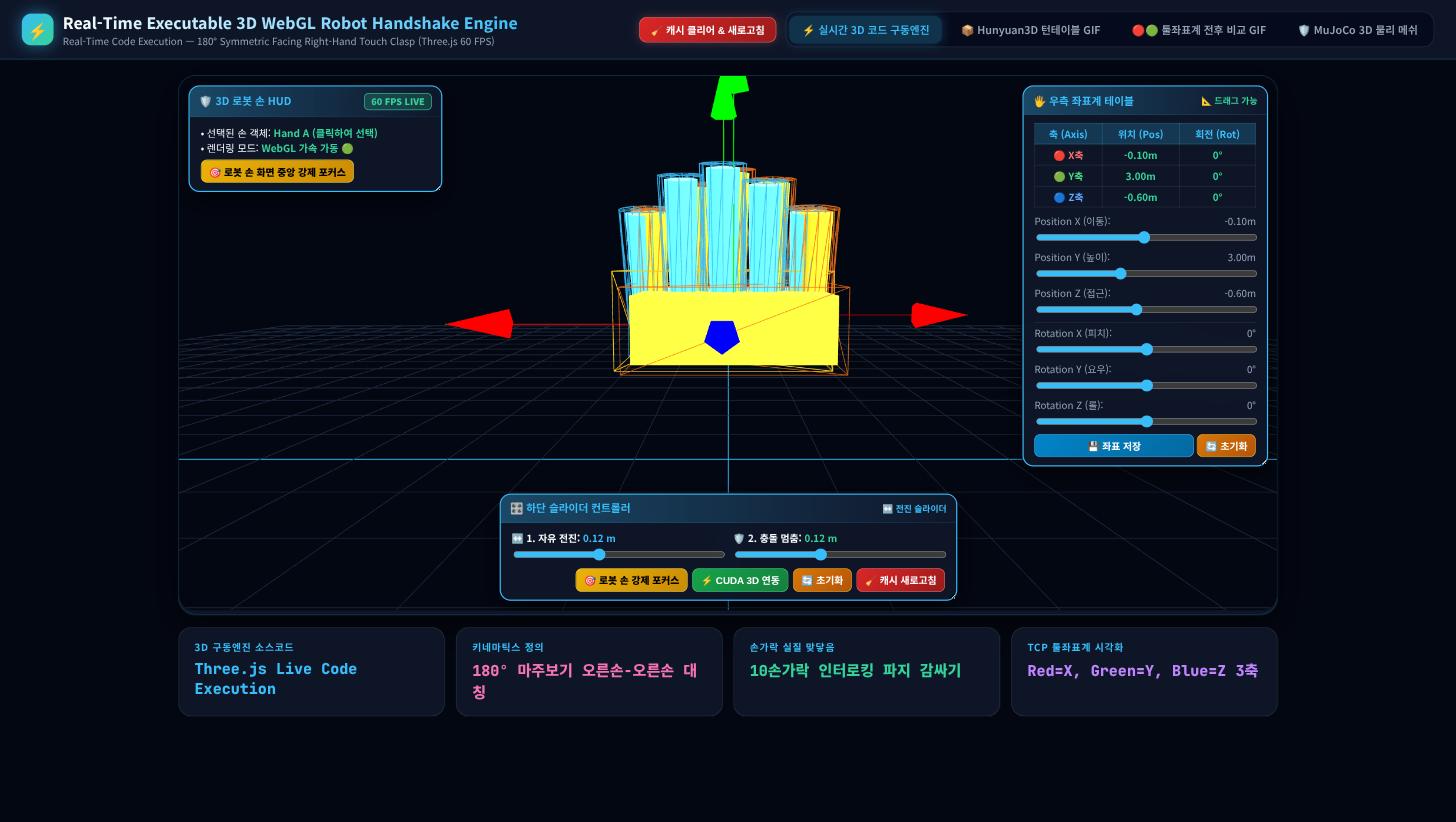
Aegis의 커맨드 센터(http://hb5u.hyperbook.com:8590/)는 MuJoCo·Hunyuan3D-2 둘 중 어디에도 속하지 않는 제3의 접근이다 — Three.js 내장 프리미티브(원기둥·박스·원뿔)로 손 형상을 추상화해 60FPS 실시간 렌더링하면서, 우측 좌표계 테이블로 위치/회전을 라이브로 조작할 수 있게 한다. 폴리곤 수는 MuJoCo와 비슷한 자릿수(내장 지오메트리 기본 세그먼트 기준 수백~수천 개 수준)이지만, 물리 연산이 아니라 인터랙티브 좌표 데모가 목적이라 접촉·침투 같은 물리량은 다루지 않는다. "MuJoCo 3D 물리 메쉬" 탭에서는 실제 AmazingHand 형상(오렌지/시안 캡슐 손가락)을 자체 렌더링해 보여주기도 한다.
4. 종합 비교표
| 관점 | MuJoCo | Aegis Three.js | Hunyuan3D-2/Unreal |
|---|---|---|---|
| 미려함(시각적 디테일) | 낮음 — 단색 프리미티브 | 낮음~중간 — 그리드/글로우 등 UI 연출 가미 | 높음 — 매끄러운 재구성 표면(단, 텍스처 없음) |
| 속도(형상 1건 기준) | 즉시(파라미터일 뿐) | 즉시(60FPS 라이브) | 느림(모델 상주 시 47초, 최초 8분+) |
| 다각형 수 | 최소(2,572, 물리 연산은 0) | 낮음(수백~수천, 추정) | 압도적으로 많음(106,880) |
| 물리 정확성 | 완전(접촉력·침투·마찰 실측) | 없음 | 없음 |
| 인터랙티브 조작 | 없음(재생만) | 있음(좌표 슬라이더 라이브) | 없음(정적 파일) |
| 용도 적합성 | 로봇 동역학 연구 | 좌표계 디버깅/시연 | 부품 프로토타입 시각 에셋 |
5. 결론 — "더 나은 렌더링"이 아니라 "다른 최적화 목표"
세 시스템은 경쟁 관계가 아니라 상호 보완적이다. MuJoCo는 물리적으로 옳은 답을 실시간으로 계산하는 데 최적화되어 있어 폴리곤이 필요 없고(분석적 형상), Hunyuan3D-2는 시각적으로 그럴듯한 표면을 만드는 데 최적화되어 있어 물리를 모른다. Aegis의 실시간 엔진은 그 중간에서 조작 가능한 추상화를 제공한다. "로봇 악수" 하나를 표현하는 데도 목적에 따라 셋 중 무엇을 쓸지가 완전히 달라진다 — 접촉력을 검증하려면 MuJoCo, 좌표계를 디버깅하려면 Aegis 뷰어, 부품을 프로토타이핑하고 미려한 목업이 필요하면 Hunyuan3D-2(§13에서 설계한 형상 생성 API)를 쓰는 식이다.