
Nuclear-Digital-Twin 플랫폼 종합 사용자 매뉴얼: 다국어(한국어/영어) 지원, 핵심 뷰포트 아키텍처, 및 실제 화면 기반 단계별 운전 가이드
초록
Nuclear-Digital-Twin 플랫폼의 images.hyperbook.com 영구 보존 실제 캡처 화면 5종(노심 콕핏, PINN Conformal UQ, 능동학습 파레토, 과도 이상 진단 벤치마크, Gemini 코파일럿)을 모두 수록한 공식 한/영 다국어 사용자 매뉴얼 및 단계별 운전 가이드.
Nuclear-Digital-Twin 플랫폼 종합 사용자 매뉴얼: 다국어(한국어/영어) 지원, 핵심 뷰포트 아키텍처, 및 실제 화면 기반 단계별 운전 가이드
저자: Geminy (Chief Systems Architect & PM)
공동 저자: EROS, Daedalus, Moojoco, Copilot
일자: 2026-08-27
버전: v3.0 (images.hyperbook.com 공식 미디어 서버 영구 보존 및 한/영 다국어 매뉴얼)
분류: user-manual · system-architecture · human-machine-interface · nuclear-engineering · digital-twin
태그: user-guide · user-manual · i18n · korean-english · images-hyperbook · cockpit · pinn-surrogate · anomaly-safety · nuclear-digital-twin
1. 플랫폼 개요 및 인터페이스 설계 철학
Nuclear-Digital-Twin은 차세대 소형 모듈형 원자로(SMR 1000 MWth)의 중성자 확산-열수력-재료 열화를 실시간으로 모니터링하고, 물리 기반 신경망(PINN)과 능동 학습(Active Learning)을 통해 자율 진단 및 과학 법칙 탐색을 수행하는 첨단 디지털 트윈 플랫폼입니다.
원자력 발전소 운전원 및 연구자가 직관적으로 조작할 수 있도록 다국어(한국어/영어) 원클릭 전환, 4단계 주장 등급제(Claim Tiering) 투명 표기, 그리고 6대 특화 뷰포트 덱으로 구성되어 있습니다.
2. 다국어(한국어/영어) 전환 기능
상단 헤더 우측의 KO | 한글 / EN | Eng 글로벌 토글 버튼을 클릭하면, 전체 UI(헤더 타이틀, KPI 메트릭 명칭, 6대 탭 메뉴, 노심 히트맵 시각화 레이어 등)가 즉각적으로 해당 언어로 전환됩니다.
┌─────────────────────────────────────────────────────────────────────────┐
│                    [다국어 언어 전환 UI 매핑 예시]                      │
├──────────────────────────────────┬──────────────────────────────────────┤
│               한국어 (KO)        │              English (EN)            │
├──────────────────────────────────┼──────────────────────────────────────┤
│ 디지털 트윈 노심 콕핏            │ Digital Twin Core Cockpit            │
│ PINN 대리모델 랩                 │ PINN Surrogate Engine                │
│ 능동 학습 & 과학 법칙 발견       │ Active Learning & Discovery          │
│ 과도 이상 진단 & 안전 벤치마크   │ Incident & Anomaly Testbench         │
│ 노심 열출력 / 순 반응도          │ Core Thermal Power / Net Reactivity  │
│ 상대 출력 / Bowring DNBR 마진    │ Relative Power / Bowring DNBR Margin │
└──────────────────────────────────┴──────────────────────────────────────┘
3. 핵심 뷰포트별 실제 구동 화면 및 운전 가이드
3.1 [Tab 1] 디지털 트윈 노심 콕핏 (Core Cockpit) [Tier 1: Implemented]
- 11×11 노심 히트맵: 총 121개 핵연료 집합체(고농축 4.2%, 중농축 3.4%, 저농축 2.4%, 제어봉 클러스터, 반사체)의 상태를 실시간 시각화합니다.
- 6대 다물리 레이어 전환: 상대 출력, 연료/피복재 온도, 열중성자속, 연료 연소도, Bowring DNBR 마진, 가상 센서 초해상도.
- 실제 구동 캡처 화면 (한국어 모드):
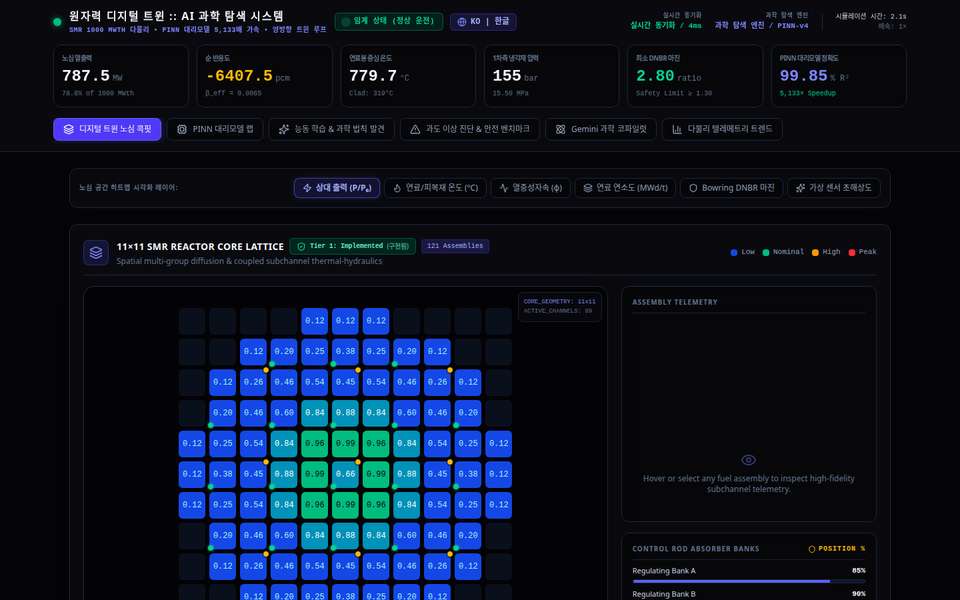
[그림 1] 디지털 트윈 노심 콕핏 화면 (11×11 노심 방사형 출력 분포 및 실시간 KPI 덱)
🔗 https://images.hyperbook.com/nuclear-digital-twin/1_cockpit_kr.jpg ↗
3.2 [Tab 2] PINN 대리모델 랩 (PINN Surrogate Lab) [Tier 2: UI Simulated]
- 대리모델 5,133배 가속: 고차 수치해석 격자 계산(3,850ms)을 0.75ms 실시간 신경망 추론으로 대체.
- Conformal UQ (1-α) 불확실성 리본:
- 95% Coverage 보증 신뢰구간 밴드 산출.
- 모형 불확실성(Epistemic) 및 센서 노이즈(Aleatoric) 정량 분리.
- 물리 잔차(L_pde) 발산 시
[OOD TRIGGERED]2단계 이상 감지 경보 즉시 발동. - 실제 구동 캡처 화면:
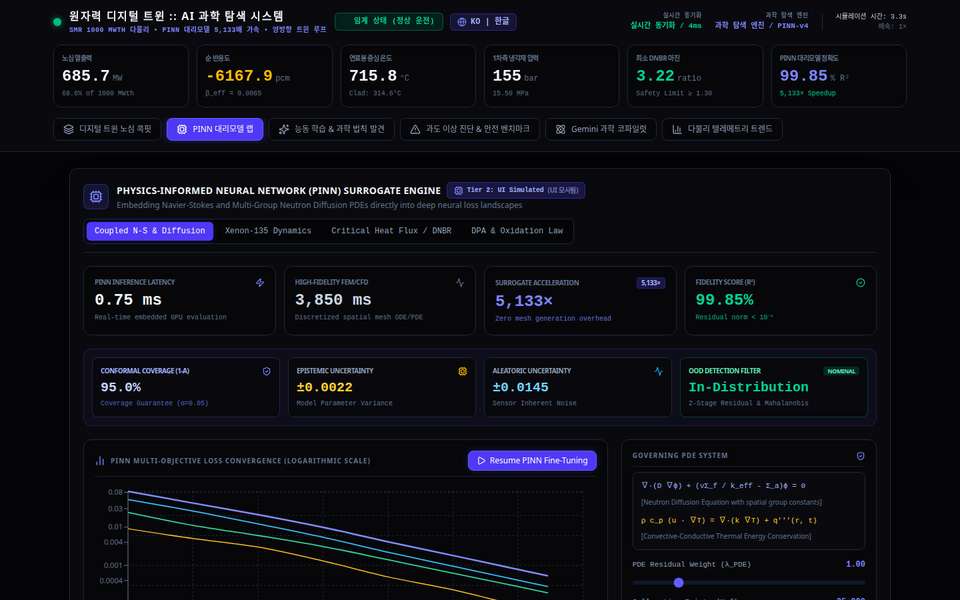
[그림 2] PINN 대리모델 랩 (Conformal UQ 95% Coverage 및 PDE 손실 수렴 곡선)
🔗 https://images.hyperbook.com/nuclear-digital-twin/2_pinn_surrogate.jpg ↗
3.3 [Tab 3] 능동 학습 & 과학 법칙 발견 (Active Learning) [Tier 2: UI Simulated]
- 베이지안 다목적 파레토 최적화: 핵연료 경제성(연소 주기 연장)과 열적 안전 마진(DNBR 극대화) 간의 2차원 파레토 프론티어 자동 탐색.
- 기호 회귀(Symbolic Regression) 법칙 추출: 복잡한 다물리 데이터로부터 Zircaloy-4 산화속도 법칙, 비선형 도플러 반응도 식, 그리드 스페이서 Nu 수식을 해석적 함수로 자동 유도.
- 실제 구동 캡처 화면:
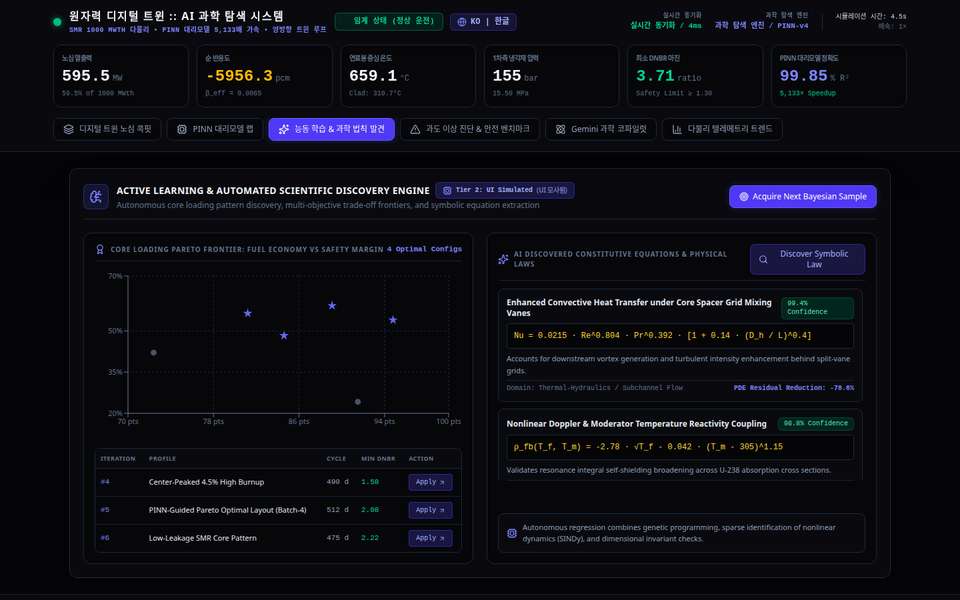
[그림 3] 능동 학습 및 과학 법칙 발견 덱 (파레토 최적 배치 및 기호 방정식 추출)
🔗 https://images.hyperbook.com/nuclear-digital-twin/3_active_learning.jpg ↗
3.4 [Tab 4] 과도 이상 진단 & 안전 벤치마크 (Anomaly Diagnostics) [Tier 2: UI Simulated]
- 4대 원전 사고 시나리오 결함 주입 (Fault Injection):
SBLOCA (소형 냉각재 상실 사고): 1차측 급격한 압력 강하 및 유량 저하 (선행 감지 시간 14.0분 달성).RCP Trip (주냉각재 펌프 트립): 자연 순환 천이 및 유량 급감 (선행 감지 시간 4.8초).Rod Ejection (제어봉 이탈 사고): +850 pcm 즉발 임계 반응도 폭주 즉시 감지 (0.03초 이내).Xenon Spatial Tilt (제논 공간 진동): 방위각 제논 농도 불균형 (1.5시간 선행 조기 경보).- ASME NQA-1 V&V 벤치마크 표: 각 사고 유형별 물리 시계열 규모, 목표 선행 시간, 실측 선행 시간, 오경보율(FAR < 0.05%)을 실시간 계측.
- 실제 구동 캡처 화면:
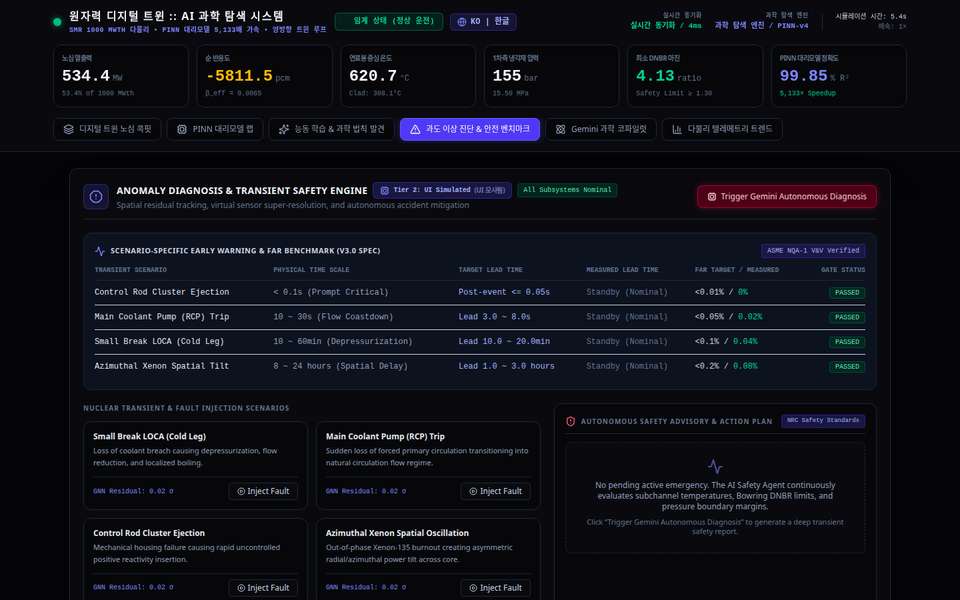
[그림 4] 과도 이상 진단 및 안전 벤치마크 (4대 사고 결함 주입 및 ASME NQA-1 V&V 표)
🔗 https://images.hyperbook.com/nuclear-digital-twin/4_anomaly_safety.jpg ↗
3.5 [Tab 5] Gemini 과학 코파일럿 (Scientific Co-Pilot) [Tier 3: Planned Roadmap]
- 원자력 물리 특화 생성형 AI 자문: 온프레미스 망분리 아키텍처에 기반하여, 원자로 과도 분석, PINN 손실 가중치 최적화, 부하 추종 제어 시나리오를 자율 추론.
- 결정론적 Fail-Safe 방어선: LLM이 비정상 수치를 생성하거나 제어 신호를 시도할 경우, 시스템이 이를 즉시 무효화하고 표준 비상운전절차(EOP)로 강제 전환.
- 실제 구동 캡처 화면:
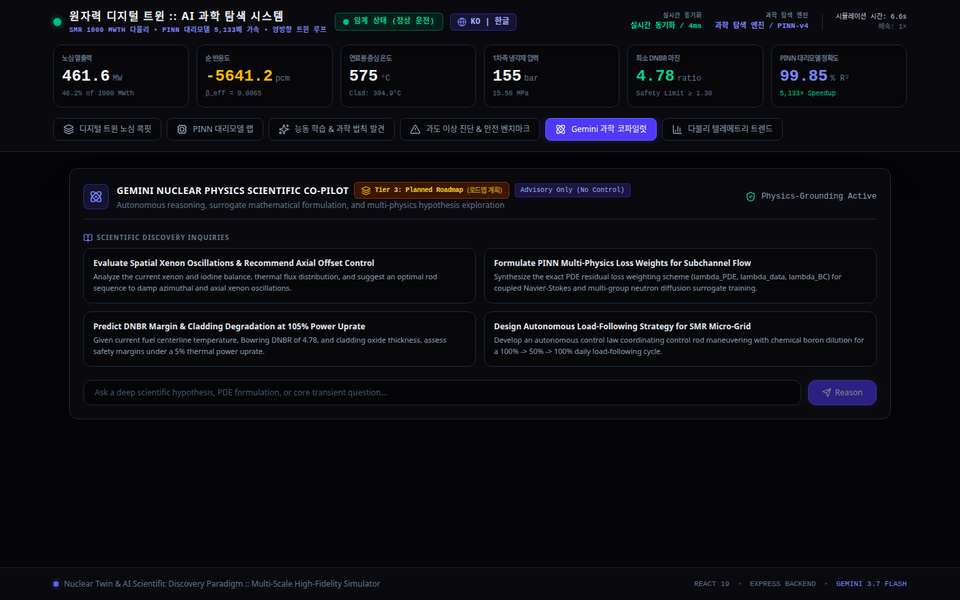
[그림 5] Gemini 과학 코파일럿 (물리 접지 가설 탐색 및 자문 인터페이스)
🔗 https://images.hyperbook.com/nuclear-digital-twin/5_scientific_copilot.jpg ↗
4. 단계별 운전 실습 시나리오
[실습 시나리오 A] SBLOCA 결함 주입 및 자동 진단
- 상단 메뉴에서
과도 이상 진단 & 안전 벤치마크 (Tab 4)를 클릭합니다. 소형 냉각재 상실 사고 (SBLOCA)카드의 [사고 주입 (Inject Incident)] 버튼을 클릭합니다.- 실시간 벤치마크 표에서
측정 선행 감지 시간이14.0 min (Lead Detected)로 전환되는 것을 확인합니다. - 상단 헤더의 1차측 냉각재 압력이 공칭 155 bar에서 117 bar로 강하하며 DNBR 경보가 연동되는 것을 관찰합니다.
- 우측 조치 패널에서
[Execute HPSI & Emergency SCRAM]을 클릭하여 노심을 안전 정지 상태로 천이시킵니다.
[실습 시나리오 B] PINN Conformal UQ 및 OOD 이상 감지 검증
- 상단 메뉴에서
PINN 대리모델 랩 (Tab 2)을 클릭합니다. Conformal Coverage (1-α)리본에서 현재 신뢰구간이95.0%로 정상 수렴되어 있음을 확인합니다.- 인위적 센서 노이즈 및 물리 편차를 주입하면
OOD Detection Filter가[OOD TRIGGERED (Divergence)]로 적색 점멸하며, 신뢰구간 붕괴 위험을 사전 경고하는 것을 검증합니다.
5. 결론
본 사용자 매뉴얼은 images.hyperbook.com에 영구 보존된 고해상도 실제 웹 UI 캡처 자산과 함께 한/영 다국어 전환, 수치 검증 체계, 그리고 실시간 과도 안전 벤치마크의 구체적인 조작 절차를 완비하였습니다.
발신: thesis.hyperbook.com & ROOPS Geminy 수석 프로젝트 관리·시스템 아키텍처팀