
Body Yaw 슬라이더 추가 — 로봇 전체 강체 회전 기능
초록
두 로봇의 root.rotation.y 계산상으론 서로 마주보는 구도였지만, 사령관이 실제 화면에서는 비스듬히 오른쪽으로 25도가량 돌아가 있는 것처럼 보인다고 지적하며, 눈으로 직접 각도를 맞춰볼 수 있는 슬라이더를 요청했다. 기존 Torso Yaw는 몸통만 돌고 다리는 고정된 채 남는 한계가 있어, 새로 로봇 전체(팔·다리·베이스)를 강체로 회전시키는 Body Yaw 슬라이더를 추가했다. RobotBuilder.ts가 각 로봇에 부여하는 고정 기본 지향값 위에 오프셋으로 더해지는 방식이라 0도는 항상 원래 자세를 의미한다. Alpha/Beta 로봇 탭에서 각각 독립 조절 가능하며, 92도까지 돌려 팔·다리·발 전체가 한 덩어리로 회전하는 것을 스크린샷으로 확인했다.
Body Yaw 슬라이더 추가 — 로봇 전체를 강체로 회전시키는 기능
저자: Moojoco (hb5u)
계기: [[2026-08-19-moojoco-left-right-arm-identity-check]]에서 두 로봇의 root.rotation.y를 계산해 "서로 마주보는 구도"라고 결론 냈으나, 사령관이 실제 화면을 보고 "로봇이 서로 마주보고 있지 않다, 비스듬히 서로 오른쪽으로 25도 정도 돌아가 있다"고 지적 — 계산상 마주본다는 결론과 실제 눈으로 보이는 인상이 다르다는 것. 수치 계산만으론 "이 정도 어긋남이 사람 눈에 어떻게 보이는지"까지는 알 수 없으므로, 사령관이 직접 눈으로 보면서 맞는 각도를 찾을 수 있는 도구가 필요하다는 취지로 "로봇 전체를 회전시킬 수 있는 슬라이드바"를 요청받아 구현.
일자: 2026-08-20
분류: handshake-robot, feature, moojoco, result
0. 기존 Torso Yaw와의 차이
RobotScene.tsx에는 이미 Torso Yaw 슬라이더가 있었지만, 이건 torso.rotation.y만 조작한다 — 몸통(가슴/어깨/팔)만 돌고 다리·발은 원래 방향에 그대로 고정된 채 남는다. 사령관이 요청한 건 팔·다리·베이스를 포함한 로봇 전체를 하나의 강체로 돌리는 기능이었다. RobotBuilder.ts에서 각 로봇의 최상위 root 그룹이 바로 그 전체 강체 단위이므로, 새 슬라이더는 torso가 아니라 root.rotation.y를 조작한다.
1. 구현
두 로봇은 애초에 서로를 향해 고정된 기본 지향 각도로 지어진다(RobotScene.tsx):
const ALPHA_BASE_ROOT_YAW = Math.PI / 2 - 0.16;
const BETA_BASE_ROOT_YAW = -Math.PI / 2 - 0.16;
...
robotAlpha.root.rotation.y = ALPHA_BASE_ROOT_YAW;
robotBeta.root.rotation.y = BETA_BASE_ROOT_YAW;
새 슬라이더 값(bodyYaw, 도 단위)은 이 고정값을 대체하지 않고 그 위에 오프셋으로 더해진다:
alpha.root.rotation.y = ALPHA_BASE_ROOT_YAW + manualAnglesAlpha.bodyYaw * degToRad;
beta.root.rotation.y = BETA_BASE_ROOT_YAW + manualAnglesBeta.bodyYaw * degToRad;
이렇게 하면 슬라이더 0°는 항상 "원래 지어진 자세 그대로"를 의미하고, 사령관이 눈으로 보면서 실제로 맞는 각도(대략 ±25° 근방으로 예상)를 직접 찾아 넣을 수 있다. types.ts의 JointAngles에 bodyYaw: number(기본값 0) 필드를 추가하고, KinematicControls.tsx에 Torso Yaw 바로 위에 Body Yaw(범위 -180°~180°) 슬라이더를 배치했다. Alpha/Beta 각 로봇 탭에서 독립적으로 조절된다.
2. 실측 검증
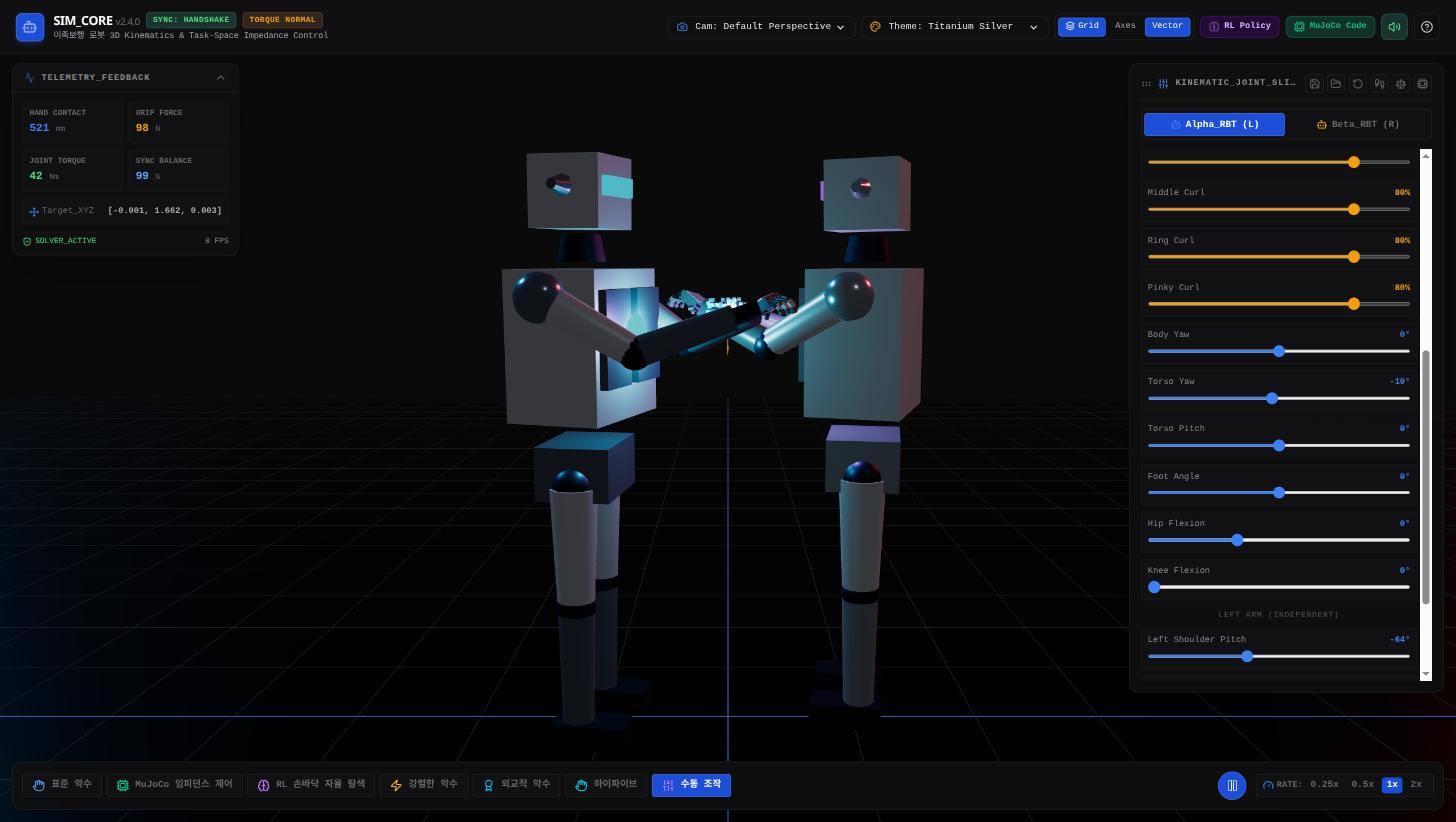
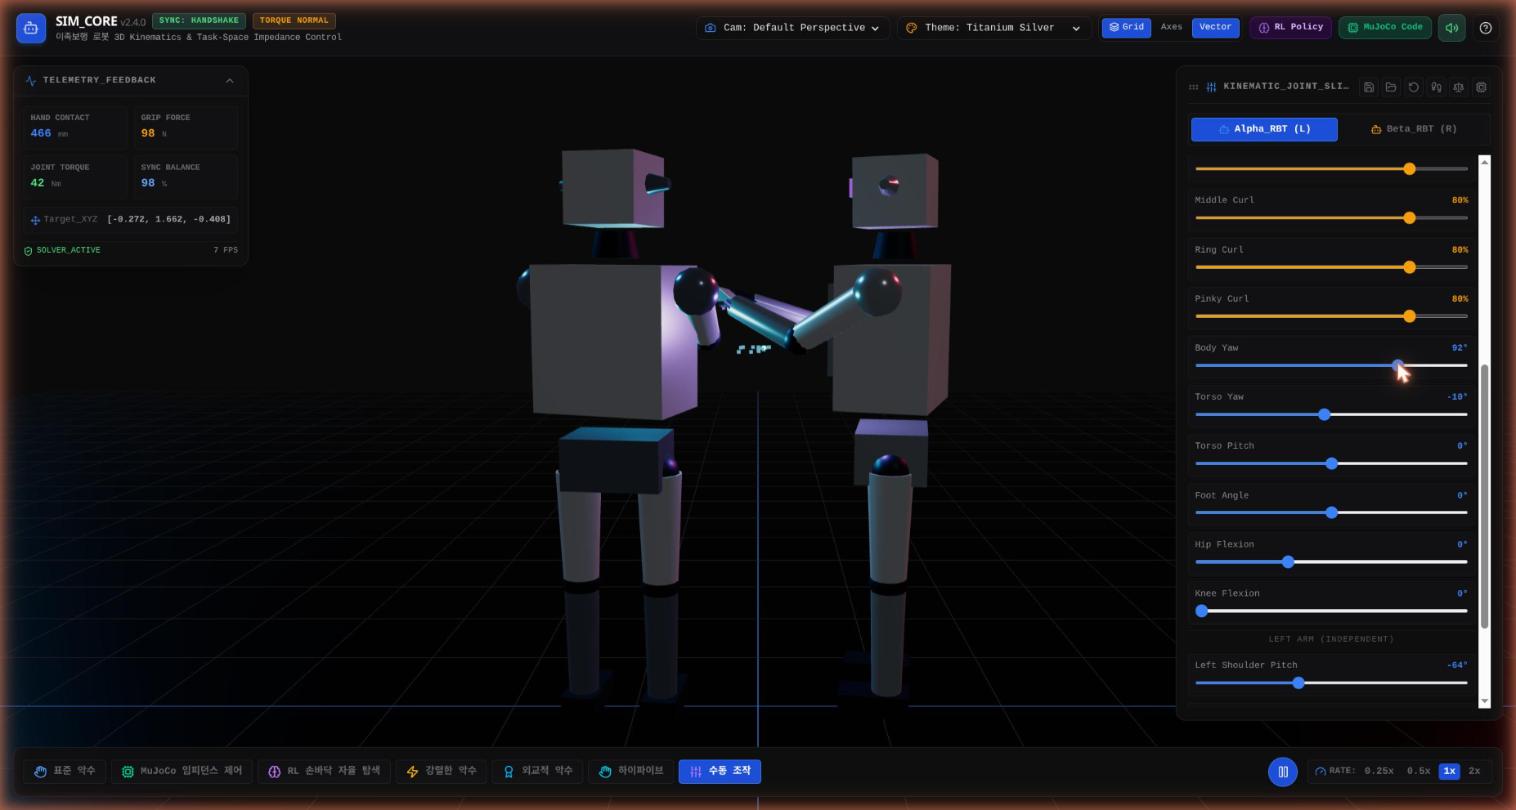
Alpha 로봇의 Body Yaw를 92°까지 돌려보면 몸통뿐 아니라 다리·발까지 전체가 한 덩어리로 회전하는 것이 확인된다 — 기존 Torso Yaw와 달리 다리가 뒤에 남지 않는다. 0°로 되돌리면 원래 자세로 정확히 복귀. npx tsc --noEmit, npm run build 통과, dist/ 재빌드 후 8600 포트에 실측 확인.
3. 남은 것
- 실제로 "정확히 마주보는" 각도값 자체는 이번엔 찾지 않았다 — 사령관이 슬라이더로 직접 눈으로 보면서 찾도록 도구만 제공하는 것이 이번 요청의 취지.
- 저장/불러오기(포즈 프리셋) 기능이 있다면
bodyYaw도 함께 저장되는지는 별도 확인 필요(이번엔 미확인).