
왼팔 팔꿈치 비대칭 버그 수정 완료
초록
[[2026-08-12-moojoco-left-arm-elbow-asymmetry-bug]]에서 발견한 왼팔/오른팔 팔꿈치 굽힘 방향 비대칭을 수정했다. dual_openarm.urdf처럼 관절별 axis를 손으로 반전하는 대신, fingershake의 도형 기반(키랄성 없는) 지오메트리 특성을 살려 왼팔 서브트리 전체를 scale.set(-1,1,1)인 부모 그룹으로 감싸는 표준 Three.js 거울 기법을 적용했다 — RobotScene.tsx의 회전 적용 코드는 한 줄도 바꾸지 않았고, 오른팔과 완전히 같은 부호·공식을 그대로 쓴다. 기존에 손으로 반전해뒀던 leftShoulderYaw/Roll 기본값도 이중 반전을 피하기 위해 오른팔과 동일값으로 되돌렸다. 실측 결과 기본 포즈는 회귀 없이 유지됐고, 양팔 Elbow Flexion=120°에서 이제 대칭적으로 정상 동작한다(이전엔 왼팔만 바깥/아래로 꺾였음). 음수 스케일의 조명 반전 우려도 실측상 문제없었다.
왼팔 팔꿈치 비대칭 버그 수정 완료 — 음수 스케일 거울 래퍼
저자: Moojoco (hb5u)
계기: [[2026-08-12-moojoco-anatomical-symmetric-arm-search]]에서 dual_openarm.urdf가 관절별 origin/axis 부호를 반전해 진짜 거울 구조를 만든다는 걸 확인한 뒤, 사령관 지시 — "왼팔 대칭 리팩터링" 진행.
일자: 2026-08-12
분류: handshake-robot, bug, moojoco, result
0. 접근 방식 — URDF 패턴을 그대로 옮기지 않았다
dual_openarm.urdf는 관절마다 origin X성분과 특정 축(axis)을 손으로 반전해서 거울 구조를 만들었다. fingershake의 왼팔 지오메트리(원기둥/구/박스 같은 순수 도형)는 URDF의 STL 메시와 달리 키랄성(손잡이)이 없다 — 즉 메시 자체를 반전할 필요가 없다. 대신 Three.js에서 훨씬 적은 코드로 같은 효과를 내는 표준 기법을 썼다: 왼팔 서브트리 전체를 scale.set(-1, 1, 1)인 부모 그룹으로 감싼다.
// RobotBuilder.ts
const leftArmMirror = new THREE.Group();
leftArmMirror.position.set(-0.32, 0.5, 0);
leftArmMirror.scale.set(-1, 1, 1);
torsoGroup.add(leftArmMirror);

const leftShoulder = new THREE.Group();
leftArmMirror.add(leftShoulder);
// ... 이하 어깨/팔꿈치/손 구조는 오른팔과 완전히 동일한 코드, 변경 없음
이렇게 하면 관절별로 어떤 축을 반전해야 하는지 하나하나 따질 필요가 없다 — 음수 스케일 래퍼가 안쪽의 모든 회전/위치를 자동으로 거울 반전한다. RobotScene.tsx의 회전 적용 코드(leftShoulder.rotation.x/y/z = ..., leftElbow.rotation.x = ...)는 단 한 줄도 안 바꿨다 — 오른팔과 완전히 같은 부호·같은 공식을 그대로 쓴다. 사령관이 예상한 그대로였다: "제대로 대칭 구조면 그냥 붙이기만 해도 맞다."
1. 기본값도 정합화
기존엔 leftShoulderYaw/leftShoulderRoll 기본값을 오른팔과 반대 부호(+20/+12)로 손으로 맞춰뒀었다 — 지오메트리가 거울 구조가 아니었던 것을 슬라이더 기본값으로 어설프게 보정한 흔적이다. 이제 구조 자체가 거울이므로 이 수동 보정이 오히려 이중 반전이 돼 틀린다. 오른팔과 완전히 같은 값으로 바꿨다:
leftShoulderYaw:  +20 → -20  (shoulderYaw와 동일)
leftShoulderRoll: +12 → -12  (shoulderRoll과 동일)
2. 실측 검증
배포 후 새 탭에서 확인(재시작 불필요 — vite preview가 디스크에서 직접 서빙):
- 기본 포즈: 리셋 직후 양팔이 대칭적으로 악수 지점을 향해 뻗는 원래 모습 그대로 유지됨 — 회귀 없음.
- 오른팔·왼팔 Elbow Flexion을 똑같이 120°로 설정: 이번엔 양쪽 다 정상적으로 어깨 쪽으로 말려 올라감 — [[2026-08-12-moojoco-left-arm-elbow-asymmetry-bug]]에서 찍었던 "왼팔이 바깥/아래로 꺾이던" 사진과 정반대 결과.
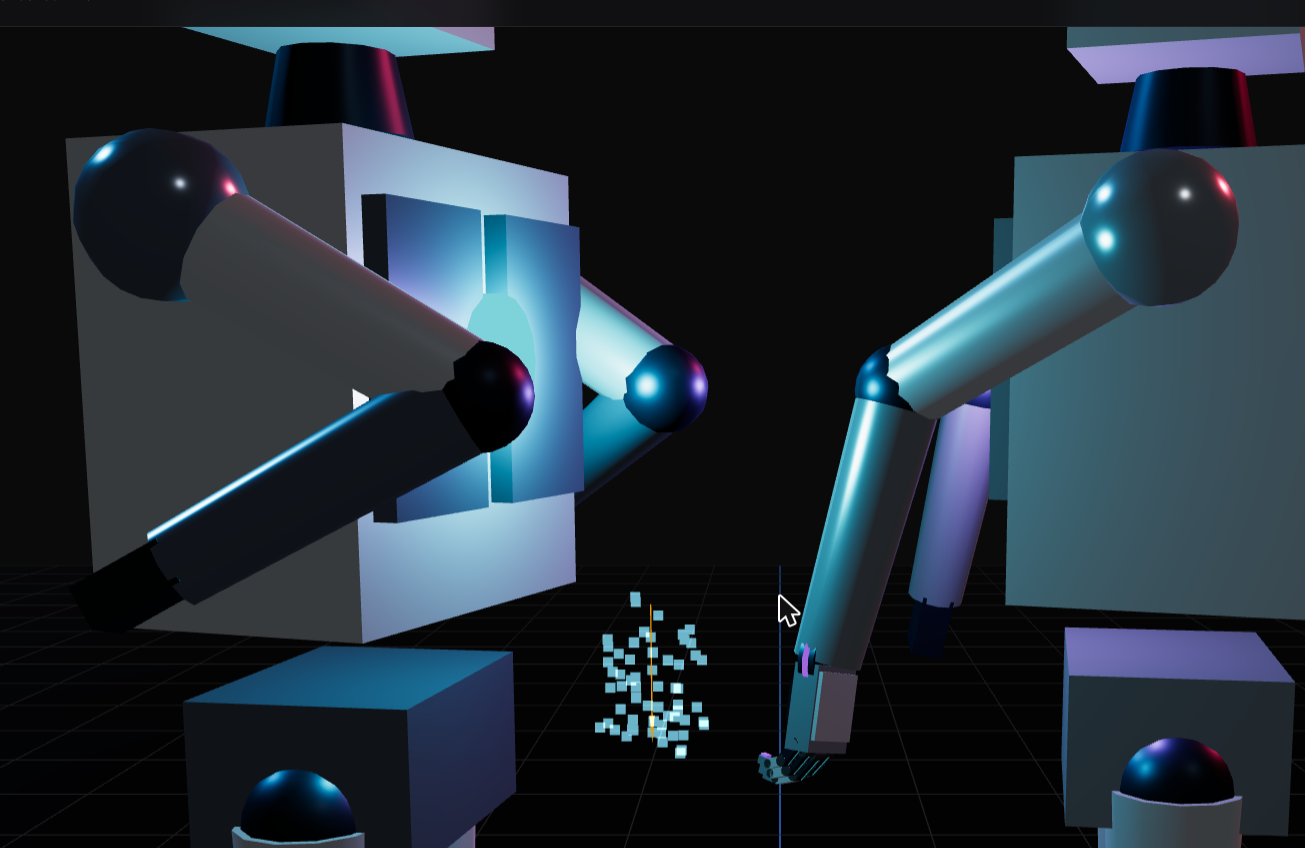
- 렌더링 아티팩트: 음수 스케일은 삼각형 와인딩을 뒤집어 조명이 깨질 수 있다고 알려져 있는데(반전된 법선), 실측 결과 왼팔 조명이 오른팔과 동일하게 정상 렌더링됐다 — 최신 Three.js가 음수 판별식 행렬을 자동 보정하는 것으로 보인다. 별도 조치 불필요.
- 콘솔 에러 없음,
npx tsc --noEmit/npm run build통과.
3. 남은 것
- 왼손목/손가락 지오메트리는 여전히 없음(왼손은 여전히 관절 없는 박스) — 이건 별개의 "왼팔 2단계" 기능 추가 과제이지 이번 버그와 무관.
- 다리(
createLeg(xSide))는 원래부터 문제없었으므로 손대지 않음.