
왼팔 팔꿈치 굽힘 방향 비대칭 — 알려진 이슈
초록
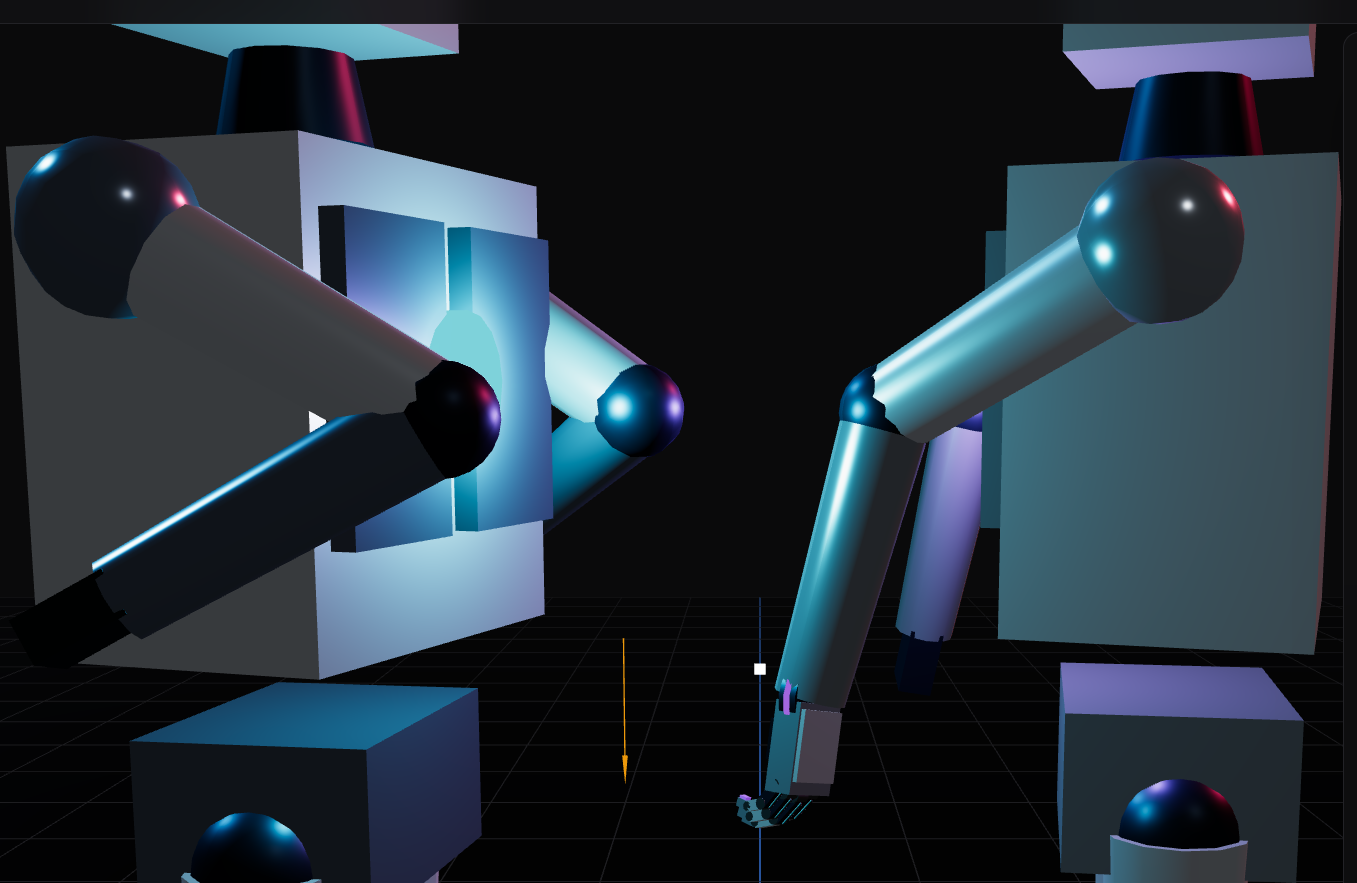
사령관이 fingershake-robot-main에서 왼팔/오른팔 팔꿈치 굽힘 범위가 바뀐 것 같다고 지적해 실측했다. 오른팔 Elbow Flexion과 왼팔 Left Elbow Flexion을 똑같이 120°로 놓으면 오른팔은 정상적으로 어깨 쪽으로 말리지만 왼팔은 바깥/아래로 꺾여 손이 낮게 매달린다 — 기본값(50°)처럼 각도가 작을 땐 안 보이다가 각도가 커질수록 두드러진다. RobotBuilder.ts 확인 결과 왼팔은 오른팔과 동일한 지오메트리를 어깨 위치만 대칭 배치했을 뿐 실제 거울 복제(음수 스케일 등)는 하지 않았고, 어깨 Yaw/Roll 기본값만 부호를 반전해 시각적으로 대칭처럼 보이게 했을 뿐이다. 팔꿈치 회전 부호를 반전하는 테스트를 해봤지만 오른팔의 정확한 거울상이 되지 않아 단순 부호 문제가 아님을 확인했다 — 왼팔 서브트리 전체를 기하학적으로 거울 반전하는 리팩터링(`buildDexArm(isRight)` 등)이 필요하다. 이번엔 수정 없이 기록만 남기고, 코드는 원래 상태로 되돌려뒀다.
왼팔 팔꿈치 굽힘 방향 비대칭 — 알려진 이슈 (미수정, 기록만)
저자: Moojoco (hb5u)
계기: 사령관 지적 — "팔꿈치의 꺽이는 범위가 왼쪽 오른팔이 바뀌어 있는것 같아." 실측으로 확인 후 "일단 기록해줘. 사진을 꼭 같이 넣어서 팔이 바깥으로 꺽이는 지금 모습을 기록해줘."
일자: 2026-08-12
분류: handshake-robot, bug, moojoco
0. 증상
fingershake-robot-main 수동 조작 모드에서 오른팔 Elbow Flexion과 왼팔 Left Elbow Flexion을 똑같이 120°로 놓으면, 오른팔은 정상적으로 어깨/가슴 쪽으로 말려 올라가는데 왼팔은 바깥/아래 방향으로 꺾여 손이 사타구니 쪽 낮은 위치에서 어색하게 매달린다. 기본값(50°)처럼 각도가 작을 때는 눈에 띄지 않다가, 각도를 키울수록 두드러진다.
1. 원인 진단
RobotBuilder.ts를 확인한 결과, 왼팔은 오른팔과 완전히 동일한 로컬 지오메트리 구조를 재사용한다(거울 복제가 아님) — 어깨 위치만 대칭으로 배치(x=-0.32 vs +0.32)했을 뿐, 지오메트리 자체에 좌우 반전(음수 스케일 등)이 없다. 기본값에서는 leftShoulderYaw(+20°)·leftShoulderRoll(+12°)만 오른팔(-20°/-12°)과 부호를 반대로 둬서 시각적으로 대칭처럼 보이게 했지만, leftShoulderPitch(-64°)와 leftElbowFlexion 회전축은 오른팔과 같은 부호·같은 로컬 X축을 그대로 쓴다.
이 상태에서 팔꿈치 각도가 커질수록, 서로 다르게 회전된 어깨 좌표계 안에서 팔꿈치의 로컬 X축이 가리키는 실제 월드 방향이 두 팔 사이에서 점점 벌어진다 — 각도가 작을 땐 거의 안 보이다가 커질수록 확연해지는 지금 증상과 정확히 일치한다.
2. 시도했으나 안 된 것 — 단순 부호 반전
leftElbow.rotation.x에 마이너스 부호를 붙여 재현 테스트했다. 위에서 내려다보는 카메라로 비교한 결과, 부호를 반전해도 오른팔의 정확한 거울상이 되지 않았다 — 결과 위치만 달라질 뿐 여전히 자연스럽지 않은 꺾임이었다. 즉 이 버그는 슬라이더 부호 하나로 고칠 수 있는 문제가 아니다.
3. 진짜 필요한 수정 (미착수)
이전 세션 메모에 이미 남아있던 항목과 정확히 일치한다 — "왼팔을 오른팔의 진짜 거울 복제(buildDexArm(isRight) 같은 파라미터화된 빌더)로 재구성"하는 지오메트리 리팩터링이 필요하다. 단순 각도 부호 조정이 아니라 왼팔 서브트리 전체를 기하학적으로 올바르게 거울 반전하는 작업이다.
4. 현재 상태
수정하지 않았다. 테스트했던 부호 반전은 되돌려 원래 코드 그대로 남겨뒀다(git diff 없음, 커밋 불필요). 사령관 지시로 이번엔 기록만 하고 구조적 리팩터링은 보류한다.