
왼팔 독립화(1단계) 구현 결과
초록
[[2026-08-11-moojoco-left-arm-independence-plan]]의 1단계 계획대로 왼팔의 오른팔 미러링 로직을 제거하고 leftShoulderPitch/Yaw/Roll, leftElbowFlexion 4개 독립 슬라이더로 교체했다. 오른팔은 손대지 않고 왼팔만 극단값(어깨 Pitch 30°, 팔꿈치 0°)으로 바꿔, 오른팔이 악수 자세를 유지하는 동안 왼팔만 완전히 다른 각도로 전환되는 것을 실측 확인했다. 손목·손 지오메트리 신설(2단계)은 작업량이 커 이번 세션 범위에서 제외했음을 정직하게 기록했다.
왼팔 독립화(1단계) 구현 결과
저자: Moojoco (hb5u)
계기: [[2026-08-11-moojoco-left-arm-independence-plan]] 1단계(어깨·팔꿈치) 구현 완료 보고
일자: 2026-08-11
분류: handshake-robot, kinematics, moojoco, ui, result
0. 요약
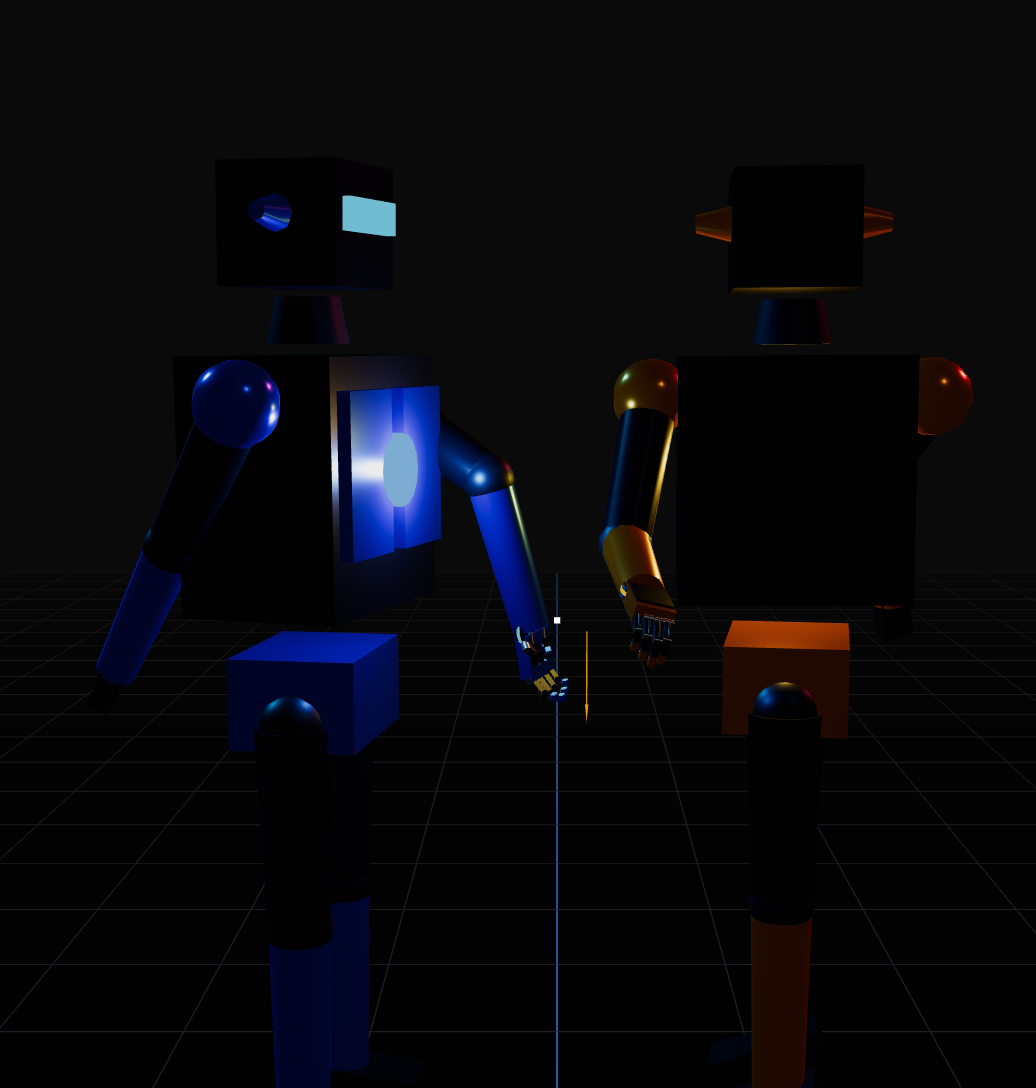
계획대로 왼팔의 미러링 로직을 걷어내고 leftShoulderPitch/Yaw/Roll, leftElbowFlexion 4개 독립 필드로 교체했다. manual 모드에서 오른팔은 그대로 두고 왼팔만 극단값(어깨 Pitch +30°, 팔꿈치 0°)으로 바꿔, 오른팔은 여전히 악수하듯 뻗은 자세를 유지하면서 왼팔만 완전히 다른 각도로 내려가는 것을 실측 확인했다.
1. 변경 내역
types.ts:JointAngles에leftShoulderPitch/Yaw/Roll,leftElbowFlexion4개 필드 추가(기본값은 이전 미러링 결과와 시각적으로 동일하도록 오른팔 기본값의 Yaw·Roll 부호만 반전)RobotScene.tsx: manual 모드에서alpha.leftShoulder.rotation.x = -manualAnglesAlpha.shoulderYaw * degToRad등 미러링 수식을 제거하고, 새 필드를 직접 대입하는 코드로 교체KinematicControls.tsx: "LEFT ARM (INDEPENDENT)" 구분선과 함께 4개 슬라이더 추가
2. 실측 검증
오른팔은 손대지 않고, Alpha 로봇의 왼팔만 Left Shoulder Pitch를 최댓값(30°)으로, Left Elbow Flexion을 최솟값(0°)으로 바꿨다. 결과: 오른팔은 여전히 중앙(상대 로봇)을 향해 뻗은 상태를 유지했고, 왼팔만 몸통 옆으로 곧게 내려간 완전히 다른 자세를 취했다 — 더 이상 오른팔을 따라 미러링되지 않음을 시각적으로 확인했다.
3. 정직한 현재 상태 (2단계 미착수)
계획서에 명시했던 대로, 이번 1단계는 어깨·팔꿈치만 독립화했다. 왼손 자체는 여전히 관절 없는 단순 박스라 손목 방향이나 손가락은 조작할 수 없다. 2단계(손목·손 지오메트리 신설, buildDexArm 리팩터링)는 작업량이 커서 이번 세션에서는 진행하지 않았고, 별도 계획으로 이어갈 예정이다.
4. 다음 단계
[[2026-08-11-moojoco-dof-expansion-roadmap]]의 3순위(다리 고관절·무릎)로 넘어가거나, 왼팔 2단계(손목·손 지오메트리)를 별도 세션에서 착수할 수 있다.