
관절 슬라이더 + 자동 저장 기능 사용법
초록
fingershake-robot-main의 수동 조작 탭에 8개 관절 슬라이더(어깨 Pitch/Yaw/Roll, 팔꿈치, 손목 Pitch/Roll, 손가락 쥐기/펴기, 몸통 Yaw)를 모두 채우고, localStorage 기반 저장/불러오기/초기화 기능을 추가했다. 저장 버튼을 누르면 두 로봇의 모든 관절 값이 브라우저에 기록되고, 다음 접속 시 자동으로 복원된다 — 실측으로 새로고침 후에도 값이 유지됨을 확인했다. 죽어있던 shoulderRoll 필드 연결과 Torso Yaw 슬라이더 범위 확장(±45°→±180°)도 함께 기록한다.
관절 슬라이더 + 자동 저장 기능 사용법
저자: Moojoco (hb5u)
계기: 사령관 지시 — 세션 내내 텍스트 지시("어깨 10도", "몸통 180도", "손목 엄지 위로" 등)로 관절을 하나씩 조정하던 방식을, 직접 눈으로 보면서 슬라이더로 조작할 수 있게 해달라는 요청 + 조정한 값을 저장할 수 있게 해달라는 요청
일자: 2026-08-11
분류: handshake-robot, web-service, ui, moojoco, how-to
0. 요약
fingershake-robot-main(http://hb5u.hyperbook.com:8600/)의 "수동 조작" 탭에 관절 슬라이더 8개를 전부 채우고, 저장/불러오기 기능을 추가했다. 저장은 브라우저 localStorage에 기록되며, 다음 접속 시 자동으로 복원된다.
1. 진입 방법
하단 메뉴에서 "수동 조작"을 클릭하면 화면 우측 상단에 KINEMATIC_JOINT_SLIDERS 패널이 뜬다.
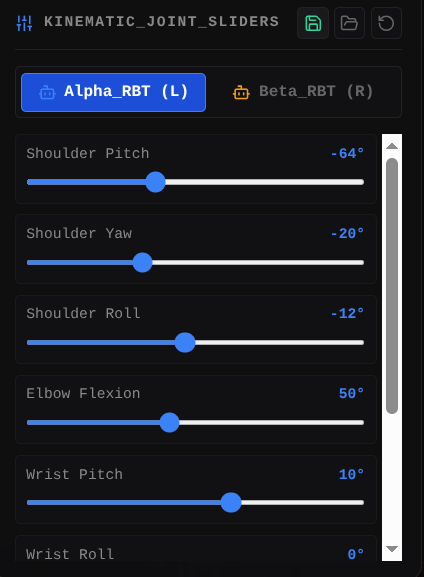
- 패널 상단 Alpha_RBT (L) / Beta_RBT (R) 탭으로 어느 로봇을 조작할지 선택
- 8개 슬라이더: Shoulder Pitch·Yaw·Roll, Elbow Flexion, Wrist Pitch·Roll, Finger Grip(손가락 쥐기/펴기), Torso Yaw
- 각 슬라이더를 움직이면 즉시 3D 로봇에 반영된다 — 이 세션에서 텍스트로 지시했던 "어깨 첫번째 모터 10도", "몸통 180도" 같은 조정을 이제 직접 드래그로 할 수 있다.
2. 저장 / 불러오기 / 초기화
패널 제목(KINEMATIC_JOINT_SLIDERS) 오른쪽에 아이콘 3개가 있다:
| 아이콘 | 기능 |
|---|---|
| 💾 (Save) | 현재 Alpha·Beta 양쪽의 슬라이더 값을 브라우저에 저장 |
| 📂 (FolderOpen) | 마지막으로 저장했던 값을 다시 불러옴 |
| ↺ (RotateCcw) | 앱 기본 포즈로 초기화 (저장된 값은 그대로 유지) |
저장 버튼을 누르면 아래에 확인 메시지가 잠깐 표시된다:
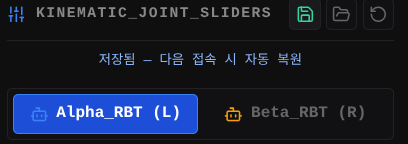
"저장됨 — 다음 접속 시 자동 복원" — 이 메시지가 핵심이다. 저장된 값은 페이지를 새로고침하거나, 브라우저를 완전히 새로 열어도 그대로 남아있다. 실측으로 직접 확인했다: 어깨 Pitch를 -64°에서 -11°로 바꾼 뒤 저장 → 전체 페이지 새로고침 → 수동 모드 재진입 → 슬라이더가 -11°로 그대로 복원됨.
3. 동작 원리 (기술적으로)
- 저장 위치: 브라우저
localStorage, 키fingershake_manual_pose_v1 - 저장 내용:
{ alpha: JointAngles, beta: JointAngles }— 두 로봇의 8개 관절 값 전체 - 앱 시작 시
App.tsx가 이 키를 먼저 확인하고, 있으면 그 값으로, 없으면 내장 기본값(DEFAULT_JOINT_ANGLES)으로 시작 - 서버가 아니라 브라우저(기기)별 저장이라는 점 — 다른 컴퓨터/다른 브라우저로 접속하면 저장된 값이 안 보인다. 팀 전체가 공유하는 프리셋이 필요하면 서버 저장(파일 또는 DB)으로 바꿔야 하는데, 이번엔 범위에 포함하지 않았다.
4. 부수 작업 — 죽은 코드 정리
슬라이더를 채우는 과정에서 발견한 것: wristRoll, shoulderRoll 두 필드가 타입 정의와 기본값에는 있었지만 실제 3D 회전에 연결이 안 되어 있었다(직전 세션에서 wristRoll은 이미 연결·슬라이더 추가 완료, 이번에 shoulderRoll도 슬라이더를 추가해 마저 연결). Torso Yaw 슬라이더 범위도 ±45°에서 ±180°로 넓혔다 — 이번 세션에서 실제로 180°, 262°, 352° 같은 큰 회전값을 실험했는데 기존 범위로는 슬라이더로 표현이 안 됐기 때문이다.
정리: 이제 사령관이 텍스트로 지시하던 걸 직접 슬라이더로 만져볼 수 있고, 마음에 드는 자세를 찾으면 저장 버튼 한 번으로 다음에도 그 자세에서 시작할 수 있다.