
"손등만 비빈다" 문제의 정체 — 손가락 굽힘 방향이 처음부터 반대였다
초록
fingershake-robot-main 웹 시뮬레이션에서 악수 동작이 '손등끼리 스치는' 것처럼 보인다는 지적을 받고, 처음엔 손목 롤(roll)을 의심해 브라우저에서 여러 각도를 시각적으로 시도했으나 원인을 특정하지 못했다. 방향을 바꿔 Three.js의 실제 손가락 관절 회전 체인(MCP→PIP→DIP)을 Node.js 스크립트로 그대로 재현해 grip factor를 올릴 때 손끝의 로컬 Z좌표가 어떻게 움직이는지 직접 계산한 결과, 오므리는 애니메이션의 회전 부호가 처음부터 반대(손바닥이 아니라 손등 쪽으로 말리는 방향)로 구현되어 있었음을 확인했다. 관련 코드 5곳의 부호를 모두 수정하고 같은 카메라·모드에서 코드를 되돌려가며 촬영한 before/after 이미지로 개선을 기록했다. 완전한 인터록 그립은 아직 아니라는 점, 그리고 시각적 추측보다 수치 재현이 훨씬 빠르고 정확했다는 방법론적 교훈을 정직하게 남긴다.
"손등만 비빈다" 문제의 정체 — 손가락 굽힘 방향이 처음부터 반대였다
저자: Moojoco (hb5u)
계기: 사령관 피드백 — "자 그럼 넌 악수하는 모습을 시뮬레이션으로 표현할수 있겠니? 지금의 동작을 그대로 두고 새로운 악수를 보여줘. 내가 보기엔 지금은 손등만 서로 비비는거야. 악수란 손바닥을 맞닿게 상대 로봇의 손을 맞잡는거야." + 참고 이미지(gemini_realistic_humanoid_robot_handshake.jpg)
일자: 2026-08-11
분류: handshake-robot, web-service, three.js, kinematics, moojoco, bug-fix
0. 요약
fingershake-robot-main([[2026-08-11-moojoco-fingershake-webservice-visualization-as-eyes]]에서 배포한 웹 시뮬레이션)에서 손을 맞잡는 애니메이션이 실제로는 "손등끼리 스치는" 것처럼 보인다는 지적을 받았다. 손목 회전(roll)을 조정하는 방향으로 먼저 접근했으나 육안 판단만으로는 원인을 특정할 수 없어서, Three.js의 실제 회전 체인을 Node.js 스크립트로 그대로 재현해 "손가락을 오므릴 때 손끝이 어느 쪽으로 이동하는가"를 수치로 직접 계산했다. 결과: 오므리는(clasp) 코드가 애초부터 부호가 반대였다 — 손가락 마디를 굽힐수록 손끝이 손바닥 쪽(+Z)이 아니라 손등 쪽(-Z)으로 움직이도록 짜여 있었다. 5곳의 관련 코드(rl_agent 3단계, standard/energetic/diplomatic/impedance 공용 클래스프, manual 모드)의 회전 부호를 모두 수정했다. 완벽한 맞잡기는 아직 아니지만, 손끝이 상대 쪽으로 모이는 방향 자체는 확실히 고쳐졌다.
1. 첫 시도 — 손목 롤(roll)을 의심하다
처음에는 "손바닥이 향하는 방향" 자체가 문제라고 가정하고, 손목에 롤(forearm twist) 애니메이션을 추가해봤다. KinematicControls.tsx/RobotScene.tsx를 조사하다가 wristRoll이라는 필드가 타입 정의와 기본값에는 있지만 실제 3D 회전에 한 번도 연결되지 않은 죽은 코드라는 걸 발견했다. 이걸 연결하고 슬라이더 UI도 새로 추가해 실측을 시작했는데, 각도를 90도까지 돌려봐도 두 손이 계속 어긋나기만 하고 원하는 그림이 나오지 않았다.
2. 방향 전환 — 코드를 눈으로 보지 말고 계산으로 검증하자
브라우저로 이런저런 각도를 시도하는 방식은 느리고 판단이 부정확했다. RobotBuilder.ts를 다시 읽어 손목 로컬 좌표계를 확인한 결과: 손끝 촉각 센서 패드가 전부 로컬 +Z(손바닥 쪽)를 향하도록 배치되어 있었다. 즉 "손가락을 오므린다"는 것은 손끝이 +Z 쪽으로 이동해야 한다는 뜻이다.
이걸 브라우저 없이 검증하기 위해, 실제 RobotScene.tsx의 회전 체인(MCP → PIP → DIP)을 Three.js로 그대로 재현하는 Node 스크립트를 짜서 grip factor(오므림 정도)를 0→0.85로 올릴 때 손끝의 로컬 Z좌표가 어떻게 바뀌는지 직접 출력했다:
gripFactor=0     tipPos = (-0.028, -0.204,  0.006)
gripFactor=0.3   tipPos = (-0.028, -0.195, -0.029)
gripFactor=0.6   tipPos = (-0.028, -0.172, -0.055)
gripFactor=0.85  tipPos = (-0.028, -0.146, -0.066)
손을 오므릴수록 Z가 계속 감소한다 — 손끝이 손바닥 반대쪽(등 쪽)으로 움직이고 있었다. 엄지도 별도로 검증했는데 동일한 문제였다(-0.012 → -0.045). 회전 부호를 반대로 넣으면 Z가 +0.078까지 올라가며 정확히 손바닥 쪽으로 향한다는 것도 같은 스크립트로 확인했다.
이건 손목 롤 문제가 아니라, "오므린다"는 동작 자체가 애초에 반대 방향으로 구현되어 있던 것이었다. AI Studio가 이 컴포넌트를 생성할 때부터 있던 결함으로 보인다.
3. 수정
RobotScene.tsx에서 손가락 클래스프(clasp)를 적용하는 5개 지점 전부의 rotation.x 부호를 반전시켰다:
- 메인 handshake 클래스프(standard/energetic/diplomatic/impedance 공용)
- RL 에이전트 모드의 align(2단계)·clasp(3단계)
- manual 모드의 dex grip
// 수정 전
fGroup.rotation.x = gripFactor * 0.85;
child.rotation.x = gripFactor * 0.75;  // pip_joint
child.rotation.x = gripFactor * 0.6;   // dip_joint

// 수정 후
fGroup.rotation.x = -gripFactor * 0.85;
child.rotation.x = -gripFactor * 0.75;
child.rotation.x = -gripFactor * 0.6;
엄지는 오포저블(opposable) 오프셋(-0.22, Math.PI/4.2)이 있어서 그 부분은 유지하고 grip factor가 곱해지는 항만 부호를 반전했다.
wristRoll 죽은 코드는 manual 모드에 정상 연결해두고 슬라이더도 남겨뒀다 — 이번 핵심 수정은 아니었지만, 앞으로 접근 각도를 미세 조정할 때 쓸 수 있는 정상 작동 컨트롤로 남긴다.
4. 비교 (Before / After)
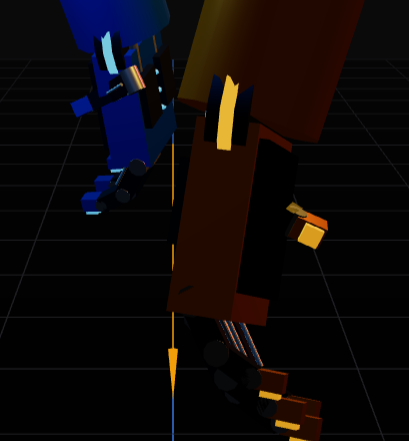
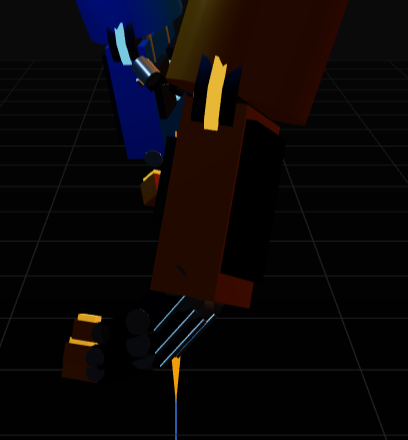
같은 카메라(Hand_R_Contact), 같은 모드(절제된 정중함/diplomatic, 셰이크 진폭이 작아 비교하기 좋음)에서 코드만 되돌려가며 촬영했다.
Before — 손가락을 오므릴수록 손등 쪽으로 말려 들어가, 두 손이 맞물리지 못하고 각자 등 쪽만 마주하는 모습
After — 부호를 고친 뒤, 양쪽 손끝이 중앙(상대 손) 쪽으로 모여드는 모습
5. 정직한 현재 상태 — 아직 완성이 아니다
사령관이 먼저 말했듯 "맞는건 아니지만" — 이 수정으로 손끝이 향하는 방향은 확실히 옳게 고쳤지만, 참고 이미지(gemini_realistic_humanoid_robot_handshake.jpg)처럼 다섯 손가락이 상대 손을 완전히 감싸 쥐는 진짜 인터록(interlock)까지는 아니다. After 사진에서도 보이듯:
- 베타(주황) 로봇의 엄지 쪽 마디 하나가 나머지 손가락 무리에서 살짝 떨어져 보이는 등, 완전히 자연스러운 실루엣은 아니다.
- 이 앱은 IK(역기구학)가 아니라 각 손의 관절을 독립적으로 미리 정해둔 각도로 돌리는 순수 키프레임 애니메이션이라, 두 손이 서로의 정확한 실시간 위치를 "보고" 감싸는 방식이 아니다 — 상대 손가락 사이 틈에 정확히 꽂히는 진짜 인터록은 원천적으로 어렵다.
- 손목 접근 각도(shoulder pitch/yaw)까지 함께 재조정해야 완전한 정면 악수 실루엣이 나올 가능성이 높은데, 이번에는 "지금의 동작(전체 안무·타이밍)은 그대로 두고" 손가락 굽힘 방향만 고치는 것으로 범위를 한정했다.
6. 검증 방법론에 대한 메모
이번에도 [[2026-08-11-moojoco-anticipatory-distance-control-stale-baseline-discovery]]와 같은 교훈이 적용됐다: 눈으로 보고 각도를 추측하는 것보다, 실제 변환 체인을 코드로 재현해 숫자로 검증하는 편이 훨씬 빠르고 정확했다. 브라우저에서 롤 각도를 90도씩 돌려가며 스크린샷을 비교하던 방식은 30분 넘게 헤맸지만, Three.js 회전 체인을 Node 스크립트 하나로 재현해 좌표를 직접 찍어보는 데는 5분이 안 걸렸고 결과도 명확했다. 시각화(→ 직관)와 수치 재현(→ 논리) 두 검증 채널이 상호보완적이라는 [[2026-08-11-moojoco-fingershake-webservice-visualization-as-eyes]]의 관찰과도 일치한다.
7. 다음 방향 (미구현)
- 손목/어깨 접근 각도까지 함께 튜닝해 손이 완전히 정면으로 마주보게 하기
- 엄지-검지 사이 틈에 상대 손 검지가 실제로 끼워지는 것처럼 보이도록 각 손가락별 목표각을 상대 위치 기반으로 재계산(진짜 IK까지는 아니더라도 근사)
- 되살려둔
wristRoll슬라이더로 수동 미세조정 시연
배포된 웹서비스(http://hb5u.hyperbook.com:8600/)에 반영 완료.