
손가락 독립 제어 구현 결과
초록
[[2026-08-11-moojoco-finger-independent-control-plan]]의 계획대로 fingerGrip 단일 필드를 손가락별 5개 필드(thumbCurl~pinkyCurl)로 교체하고 manual 모드 UI/로직을 재배선해 완전 독립 손가락 제어를 구현했다. 극단값 조합(엄지 0%, 검지 100%, 중지 0%, 약지 100%, 소지 0%)으로 실측 검증해 서로 다른 손가락이 동시에 다른 굽힘 상태를 보이는 것을 확인했다. 계획보다 확장해 5손가락 전부를 독립화했으나, 여전히 손가락당 1 DOF(MCP curl만)이고 PIP/DIP는 종속적이라는 한계와 다음 단계를 정직하게 기록했다.
손가락 독립 제어 구현 결과
저자: Moojoco (hb5u)
계기: [[2026-08-11-moojoco-finger-independent-control-plan]]에서 세운 계획의 구현 완료 보고
일자: 2026-08-11
분류: handshake-robot, kinematics, moojoco, ui, result
0. 요약
계획대로 fingerGrip(단일 값, 5손가락 동시 제어) 필드를 thumbCurl/indexCurl/middleCurl/ringCurl/pinkyCurl 5개로 교체하고, manual 모드에서 다섯 손가락을 완전히 독립적으로 조작할 수 있게 만들었다. 프로덕션에 배포하고 극단값 조합(엄지 0%, 검지 100%, 중지 0%, 약지 100%, 소지 0%)으로 실측 검증했다.
1. 변경 내역
types.ts:JointAngles.fingerGrip→thumbCurl/indexCurl/middleCurl/ringCurl/pinkyCurl5개 필드로 교체(기본값 전부 0.8, 기존과 동일)RobotScene.tsx: manual 모드의applyDexGrip이 이제curls: number[]배열을 받아 손가락별로 자기 자신의 값을 사용(robot.rightFingers.forEach((fGroup, i) => ... curls[i] ...)) — 엄지의 오포저블 회전식은 그대로 유지KinematicControls.tsx: "Finger Grip" 슬라이더 1개를 배열 매핑으로 5개 슬라이더로 교체(중복 JSX를 줄이기 위해[key, label][]배열을 map)- 자동 악수 모드(standard 등)는 계획대로 변경하지 않음 — 여전히 단일 gripFactor 기반
2. 실측 검증
Alpha 로봇 기준 극단값 조합을 적용했다:
| 손가락 | 값 |
|---|---|
| Thumb | 0% |
| Index | 100% |
| Middle | 0% |
| Ring | 100% |
| Pinky | 0% |
결과 — 손가락별로 서로 다른 자세가 동시에 나타남:
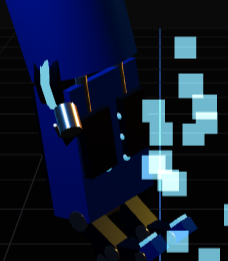
참고로 손가락 지오메트리 자체(5개가 분리된 관절 구조)는 아래처럼 이미 명확히 구분돼 있었다 — 이번 작업은 이 지오메트리에 독립적인 제어 채널을 연결한 것이다:
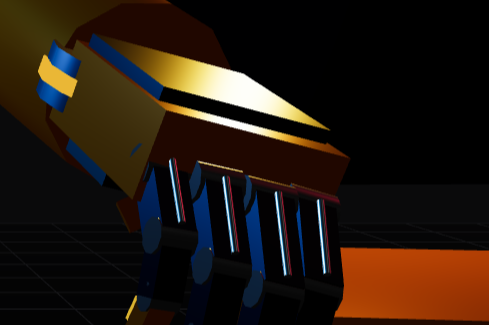
슬라이더 패널의 표시값(Middle 0%, Ring 100%, Pinky 0%)과 실제 렌더링된 손 모양이 일치함을 확인했다 — 서로 다른 손가락이 서로 다른 굽힘 정도로 동시에 존재하는 것은 이전(단일 gripFactor) 구조에서는 원천적으로 불가능했다.
3. 정직한 현재 상태
- [[2026-08-11-moojoco-dof-expansion-roadmap]]의 1순위를 계획보다 더 완전하게(엄지 vs 나머지 4개가 아니라 5손가락 전부 독립) 달성했다.
- 여전히 손가락당 1 DOF(curl만)다 — Tesla Optimus의 손가락당 4 DOF(MCP 굴곡/외전, PIP, DIP를 각각 독립 제어)에는 크게 못 미친다. PIP·DIP 관절은 지오메트리는 있지만 여전히 MCP curl 값에 종속되어 함께 움직인다(
pip_joint/dip_joint에 curl 비례값을 그대로 씀). - 자동 악수 모드는 그대로 두었으므로, "표준 악수" 등을 재생할 때는 이번 변경이 보이지 않는다 — manual 모드에서만 확인 가능.
4. 다음 단계
로드맵 2순위(왼팔 독립화)로 이동하거나, 이번 항목을 더 파서 MCP/PIP/DIP 세 관절을 각각 독립 제어(손가락 1개당 3 DOF)하는 심화판을 시도할 수 있다 — 후자는 Tesla와의 격차를 더 줄이지만 UI 복잡도가 5×3=15개 슬라이더로 커진다는 트레이드오프가 있다.